Udforsk og implementer
Forlad basen autonomt, kryds den udpegede udforskningsrute og indsæt tre videnskabelige instrumentmoduler. Roveren kan ikke modtage manuelle retningskommandoer i zone A.
Udforsk en planetarisk forpost med en rover, en missionsplan og et hold klar til at tilpasse sig.
Forestil dig, at dit hold støtter en videnskabelig base på en fjern planet. Din rover udforsker ukendt terræn, implementerer instrumenter, indsamler en geologisk prøve, aktiverer solinfrastruktur og etablerer kommunikation, før han vender tilbage til basen.
Feltet kombinerer autonom udforskning med en zone, hvor tilladt manuel eller hybrid kontrol kan hjælpe med at fuldføre arbejdet. Holdene skal afbalancere en pålidelig rute med beslutninger om, hvilke missioner de skal forsøge, og hvordan de skal håndtere prøve- og energiinformationssættet til det løb.
Udfordringen vokser med elevens niveau. Juniorhold bruger en ground rover; Challenger tilføjer en beskyttet mikrodrone til kommunikationsmissionen. Elitehold demonstrerer også information, der rejser fra dronen til roveren. Disse profiler ændrer missionen, mens priserne forbliver adskilt efter registreret uddannelsesniveau.
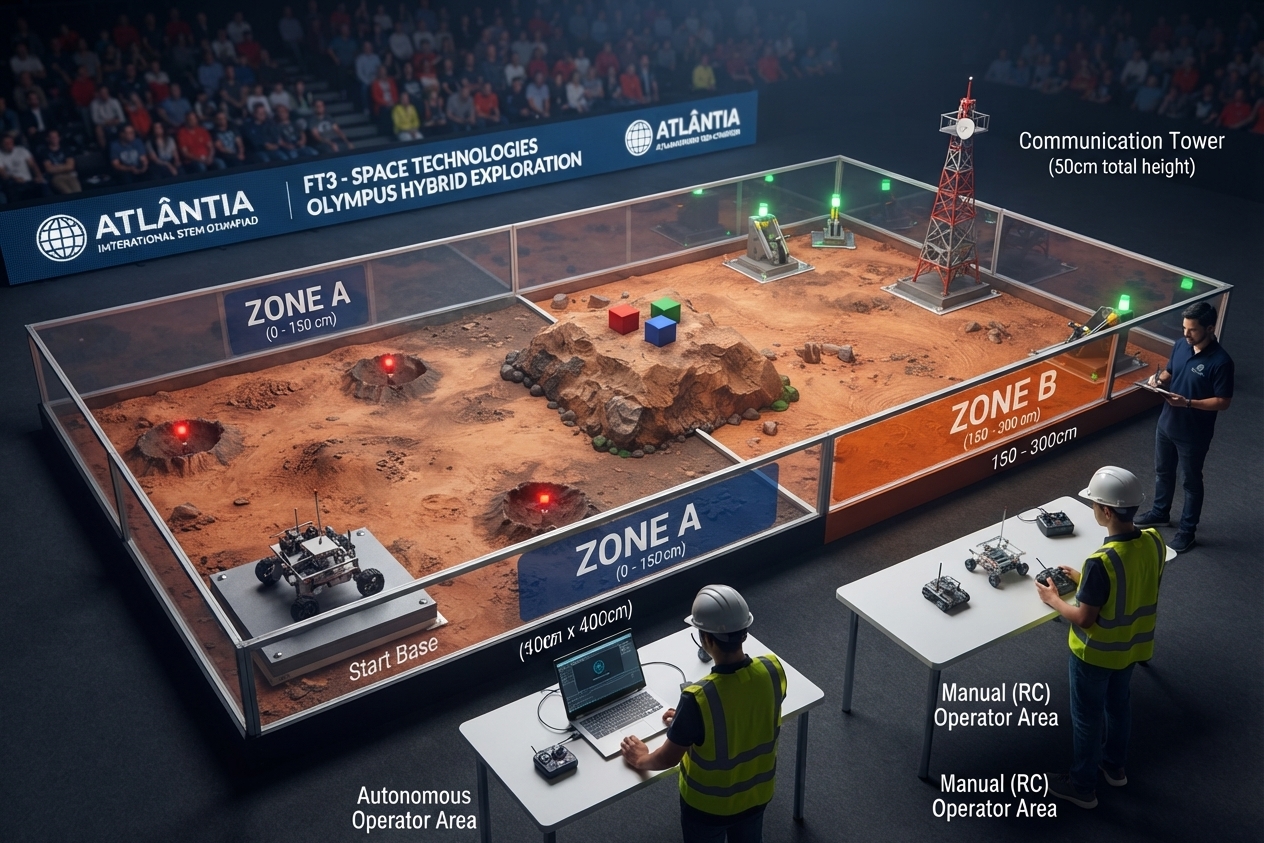
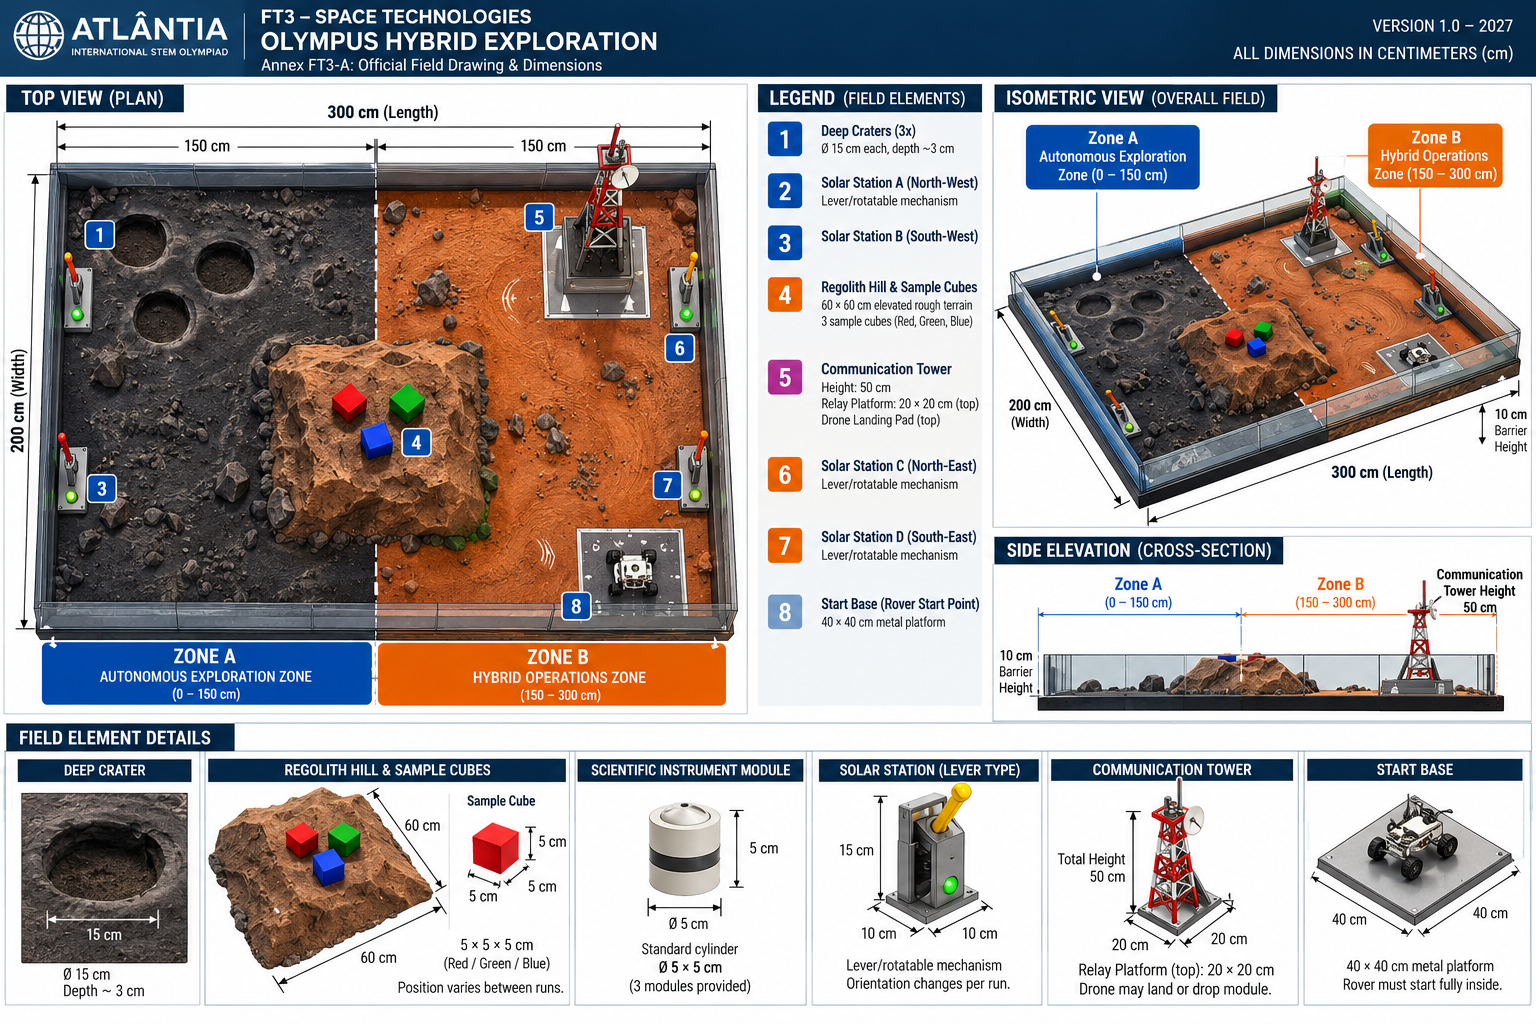
Forlad basen autonomt, kryds den udpegede udforskningsrute og indsæt tre videnskabelige instrumentmoduler. Roveren kan ikke modtage manuelle retningskommandoer i zone A.
Identificer den ønskede prøve, bring den til forskningslaboratoriet og aktiver solcellestationen i den rigtige retning. Dommeransatte værdier gør sansning og forberedelse vigtig.
Junior leverer et modul til jordrelædokken. Challenger installerer det med beskyttet mikrodrone. Elite læser desuden missionsmarkøren fra dronen og overfører dens indhold til roveren uden manuel indtastning.
Bring roveren helt tilbage til basen. Hold kan vælge missionsrækkefølge, hvor ingen forudsætning gælder. Uret fortsætter gennem tilladte gendannelser og kontroltilstandsændringer.
| Opgave | Points |
|---|---|
| Autonom udforskning | 15 |
| Udrulning af instrumenter | 20 |
| Eksempel på mission | 20 |
| Solar array mission | 15 |
| Kommunikationsrelæ | 20 |
| Vend tilbage til basen | 10 |
| Gennemførelsestidsbonus | Op til 10 |
Et løb giver op til 100 missionspoint plus en tidsbonus på op til 10, minus straffe. Tidsbonussen gælder kun, når alle påkrævede missioner er fuldført: et point pr. hele ti sekunder tilbage. De bedste to løb tilføjes. Der kan bruges op til tre referee-autoriserede restitutionskort pr. løb, som hver koster 5 point; en yderligere nødvendig genopretning afslutter kørslen.
Roveren skal passe til startterningen ved inspektion og ved hver start; sikre mekanismer kan forlænges efterfølgende. Mikrodronens omtrentlige størrelse på 20 × 20 × 10 cm er vejledende, ikke en obligatorisk størrelsesgrænse.
Droneoperationer foregår kun indenfor det fælles beskyttede dronefelt. Droneoperatøren bærer øjenværn. Propeller skal være fuldt beskyttet, og drevne systemer skal demonstrere et nødstop.
Rover-, drone- og missions-/vejledningsoperatører udfører de elevroller, der passer til deres profil. Ingen mentor kontrollerer køretøjer eller håndterer missionsobjekter under en løbetur. Elitedata skal stamme fra dronen, ikke manuel indtastning.
Øv en komplet missionsplan for dit uddannelsesniveau og bekræft sikre overgange mellem de to kontrolzoner. Læs den officielle regelbog og dens felt-/tekniske ark-bilag for nøjagtige grænseflader, markørpræsentation, scoring og tie-breaks. Deltagelse indebærer accept af disse regler.
Gennemgå de officielle regler, bedømmelseskriterier og projektkrav.