Læs efterspørgslen
Dommeren opstiller en kravmatrix før løbet. Under AUTO skal du aflæse de optiske signaltårne, identificere efterspørgslen, vælge den korrekte energitype og levere den uden retningsinput.
Læs byens energibehov, lever de rigtige ressourcer og reducer dens kulstofbelastning.
I EcoGrid bliver din robot energiforvalteren af en fremtidig smart by. Sol-, vind- og vandenergi er repræsenteret af forskellige kuber. Robotten aflæser byens efterspørgselssignaler og bestemmer, hvilken ressource der hører til i hvilket knudepunkt.
Løbet starter med en autonom periode, så robotten skal sanse og handle uden retningsbestemt hjælp. En elev tager derefter kontrol over den resterende mission: at levere energi, fjerne kulstofblokke og planlægge en tilbagevenden til ladestationen, før uret slutter.
Succes afhænger af mere end at bære mange kuber. Teams skal matche ressourcen til efterspørgslen, vælge en nyttig leveringsstrategi og demonstrere en forklarelig AI-funktion. Udfordringen samler sansning, manipulation, autonome beslutninger og koordineret elevdrift.
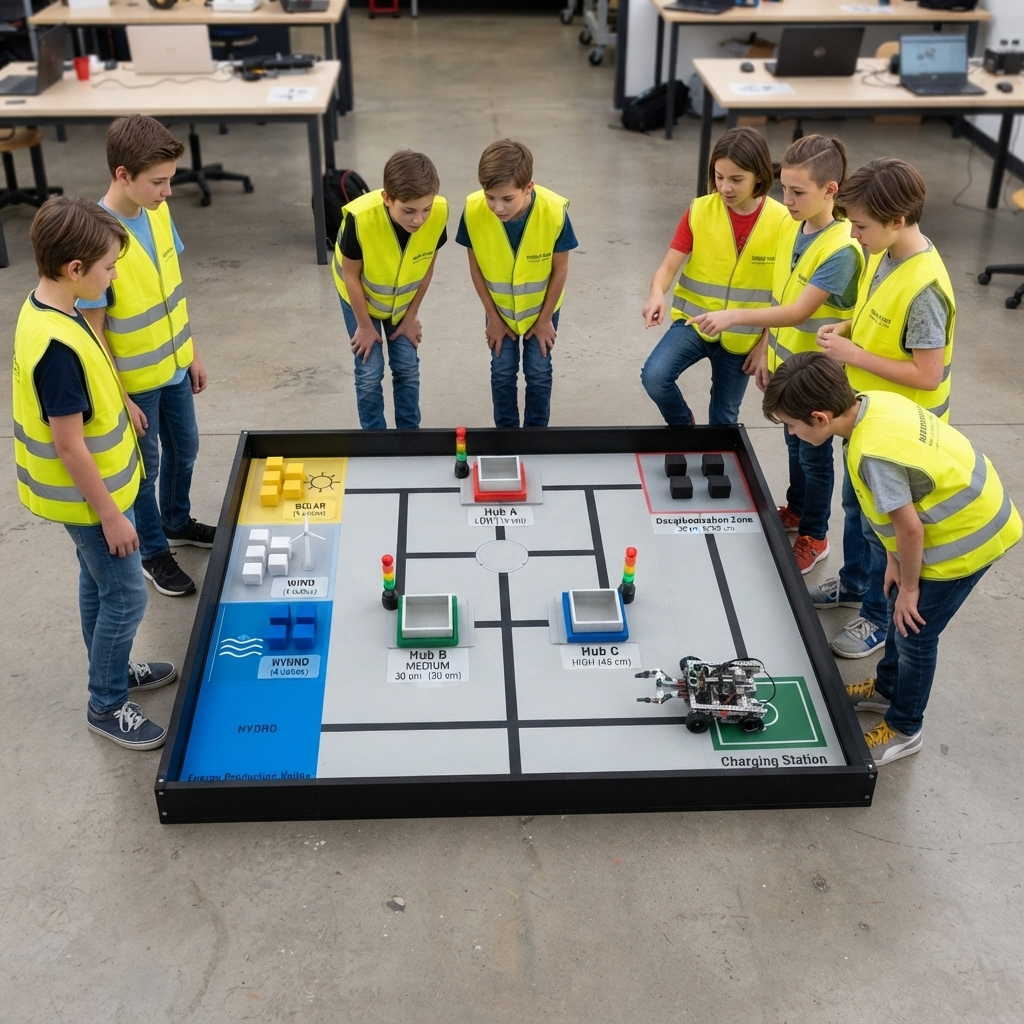
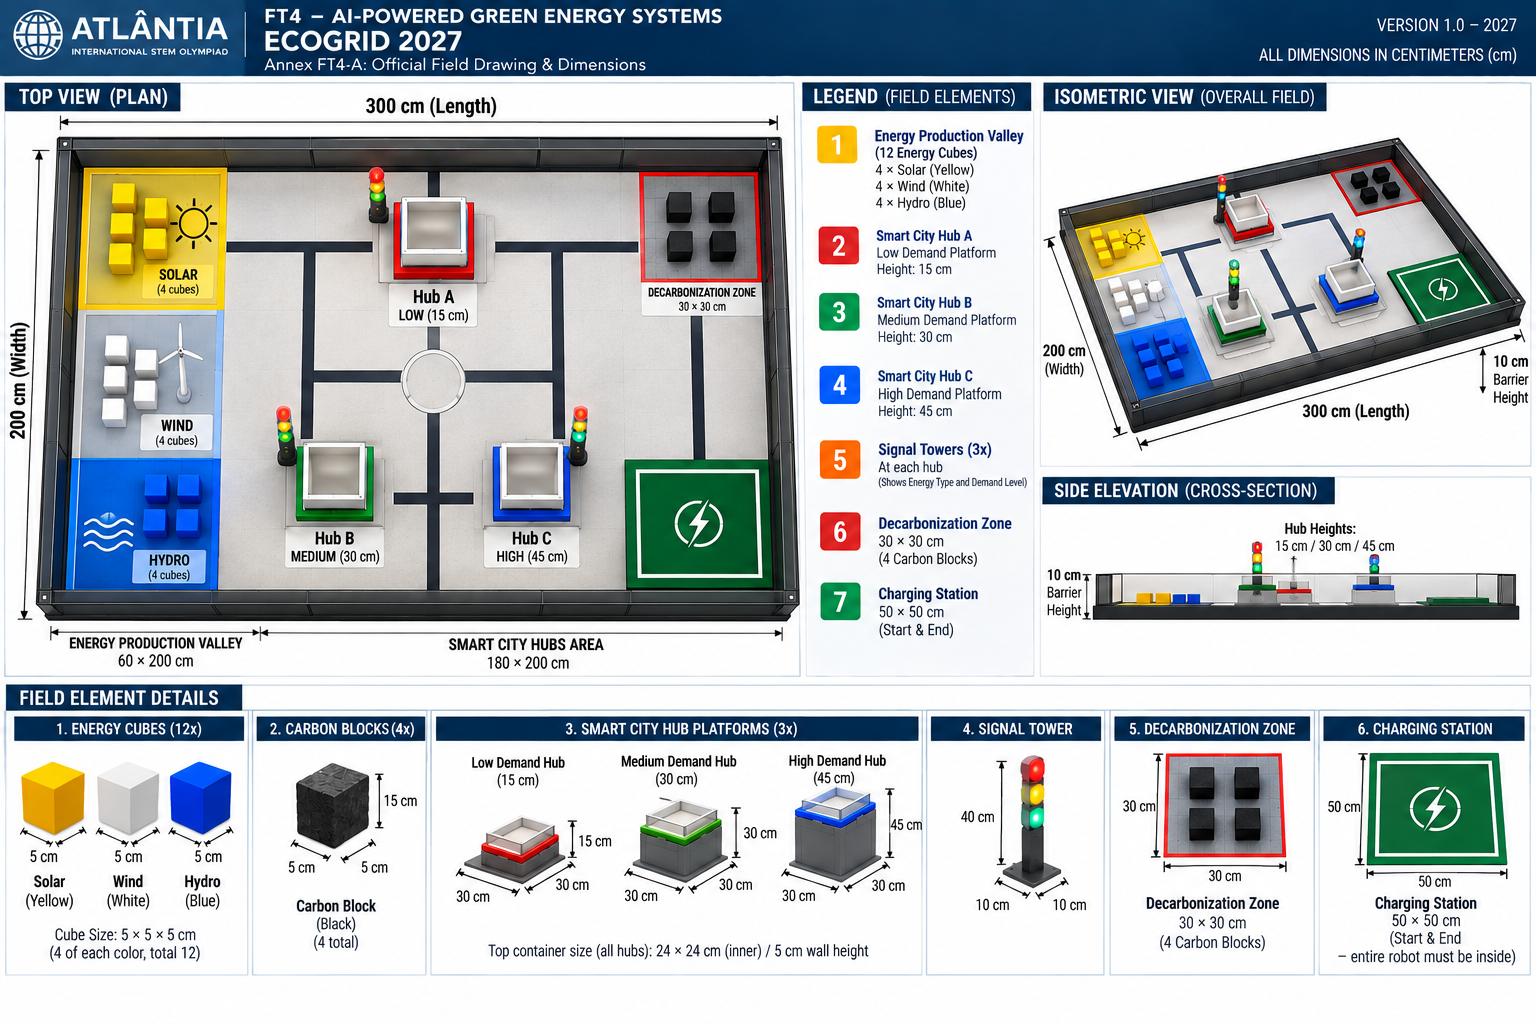
Dommeren opstiller en kravmatrix før løbet. Under AUTO skal du aflæse de optiske signaltårne, identificere efterspørgslen, vælge den korrekte energitype og levere den uden retningsinput.
Efter TELEOP-signalet betjener den udpegede elev robotten. Match hver levering til hub'ens efterspørgsel og vælg en strategi på tværs af lav-, mellem- og højplatformene.
Flyt kulstofblokke helt ind i dekarboniseringszonen. Genstande skal frigives og opfylde scoringsbetingelserne; kast eller højenergi-opsendelse er forbudt.
De sidste ti sekunder er slutspillet i TELEOP, ikke forlænget spilletid. Afslut stillestående med hele robotten inde i ladestationen ved slutsignalet.
| Opgave | Points |
|---|---|
| AUTO: genkendelse, udvælgelse, ankomst og levering | Op til 60 |
| Ret terning til lav / medium / høj hub | 10/20/30 hver |
| Kulstofblok fjernet | 15 hver; op til 60 |
| Fuld stationær slutspilsparkering | 25 |
| Forkert energitype / kulstofblok i en hub | −5 / −15 hver |
Hver terning scorer én gang, og en terning krediteret i AUTO kan ikke score igen i TELEOP. Netto run-score kan ikke være negative; de to højeste tilføjes. Den maksimalt opnåelige score afhænger af den officielle efterspørgselsmatrix, som er identisk for direkte sammenlignede hold på samme niveau og trin. Uafgjorte overvejer først bøder, derefter parkeringsfuldførelsestid og de resterende regelbogskriterier.
En forklarlig AI-sensing, klassificering, forudsigelse eller beslutningskomponent skal bidrage til missionen. Fixed IF/THEN logik alene opfylder ikke dette krav; konventionel kontrol kan fungere sammen med AI. Kernedrift kræver ingen internetforbindelse.
Kun elever udfører funktionerne Robot, Technical, Mission/Strategy og Video Operator. Hvert løb skal registreres af den udpegede elev fra en godkendt stilling.
Efterse batterier, bevægelige mekanismer og elektrisk beskyttelse. Teambygget hardware er begrænset til 12 V DC; en ekstern kommerciel computerenhed kan bruge sin certificerede forsyning. Manuel retningsinput under AUTO annullerer de autonome punkter.
Øv dig i at genkende efterspørgsel før levering, verificer, at hver frigivet terning forbliver i dens tilsigtede beholder, og reserver tid til parkering. Alle hold, mentorer og studerende skal læse, forstå og overholde den officielle regelbog og dens tekniske bilag.
Gennemgå de officielle regler, bedømmelseskriterier og projektkrav.