इशारों का प्रदर्शन करें
निरीक्षण के समय, पाँच आदेशों में से प्रत्येक के लिए एक संकेत घोषित करें। प्रत्येक को कम से कम तीन में से दो परीक्षणों में पहचाना और सही ढंग से निष्पादित किया जाना चाहिए। यह तत्परता परीक्षण कोई प्रतिस्पर्धा अंक नहीं देता है।
अपने इशारों को रोबोट क्रियाओं में बदलें और पाठ्यक्रम के माध्यम से अपनी टीम का मार्गदर्शन करें।
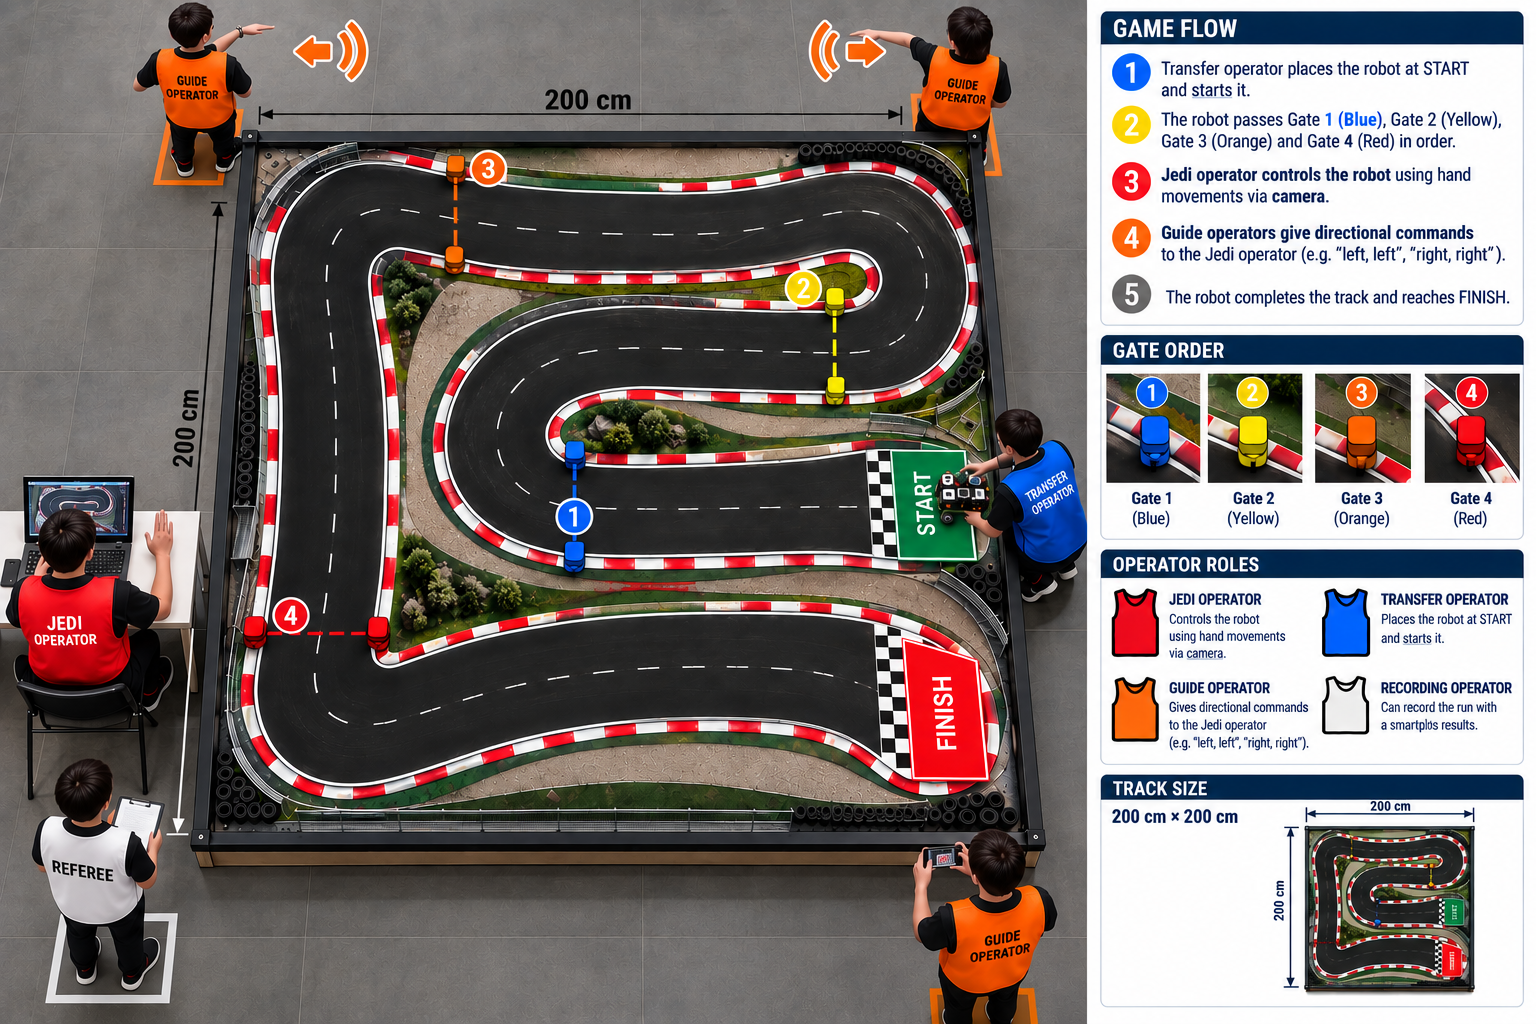
एक छात्र जेडी स्टेशन पर खड़ा है और कैमरा-आधारित एआई सिस्टम द्वारा पहचाने जाने वाले हाथ या शरीर के इशारों से एक रोबोट का मार्गदर्शन करता है। टीम अपने इशारों को चुनती है और सिस्टम को प्रत्येक को एक भरोसेमंद मूवमेंट कमांड में बदलना सिखाती है।
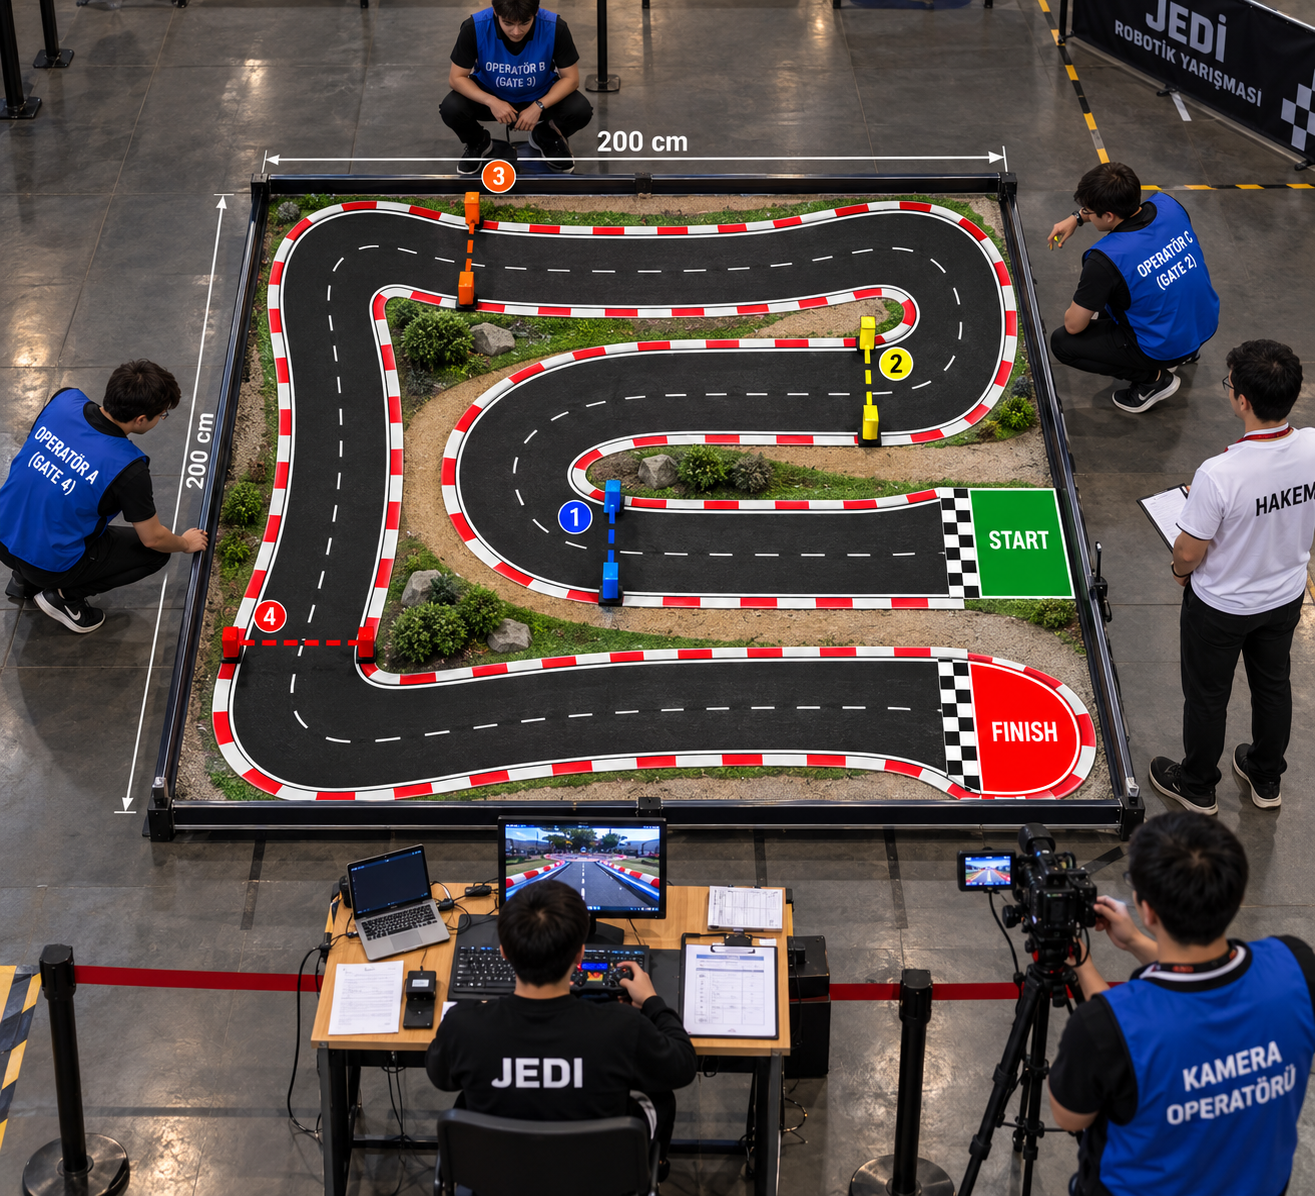
रोबोट क्रम से चार द्वारों से होकर प्रारंभ से अंत तक यात्रा करता है। टीम के साथी पाठ्यक्रम का निरीक्षण कर सकते हैं और जेडी ऑपरेटर को मौखिक मार्गदर्शन दे सकते हैं, लेकिन केवल उस ऑपरेटर के मान्यता प्राप्त इशारे ही रोबोट को नियंत्रित कर सकते हैं। जॉयस्टिक, कीबोर्ड या फोन इस इंटरैक्शन की जगह नहीं ले सकता।
यह एक मानव-एआई-रोबोट चुनौती है, न कि लाइन-फ़ॉलोइंग रेस। टीमों को यह प्रदर्शित करना होगा कि कैमरे ने इशारे को पहचाना, सिस्टम ने आदेश उत्पन्न किया और रोबोट ने उसे पूरा किया। विश्वसनीय रुकना और स्पष्ट टीम वर्क अंत तक पहुँचने जितना ही महत्वपूर्ण है।
निरीक्षण के समय, पाँच आदेशों में से प्रत्येक के लिए एक संकेत घोषित करें। प्रत्येक को कम से कम तीन में से दो परीक्षणों में पहचाना और सही ढंग से निष्पादित किया जाना चाहिए। यह तत्परता परीक्षण कोई प्रतिस्पर्धा अंक नहीं देता है।
ट्रांसफर ऑपरेटर रोबोट को START में रखता है। जेडी ऑपरेटर स्टेशन पर रहता है; मार्गदर्शन और रिकॉर्डिंग कार्य सौंपे गए हैं। रेफरी के संकेत पर समय शुरू होता है।
सड़क पर आगे बढ़ने के लिए मान्यता प्राप्त इशारों का उपयोग करें और क्रम से प्रत्येक गेट को पूरी तरह से पार करें। टीम के साथी जेडी ऑपरेटर को बोलकर मार्गदर्शन दे सकते हैं, लेकिन इलेक्ट्रॉनिक रूप से रोबोट को नहीं चला सकते।
पूरे रोबोट को FINISH के अंदर लाएँ और STOP निष्पादित करें। धराशायी केंद्र अंकन एक दृश्य संदर्भ है; सेंसर-आधारित लाइन फॉलोइंग की आवश्यकता नहीं है। तीनों कार्डों की दौड़ समाप्त होने के बाद पुनर्प्राप्ति की आवश्यकता है।
| कार्य | अंक |
|---|---|
| पांच एआई कमांडों का सही प्रदर्शन किया गया | 8 प्रत्येक; अधिकतम 40 |
| रोबोट पूरी तरह से START छोड़ देता है | 5 |
| प्रत्येक गेट पहुंच गया / पूरी तरह से पारित हो गया | 5+5; चार गेटों पर अधिकतम 40 |
| स्टॉप के साथ फिनिश तक पहुंच गया / पूरी तरह से अंदर | 5+10 |
| एक रन/सर्वश्रेष्ठ दो संयुक्त | अधिकतम 100/200 |
एआई कमांड श्रृंखला सही भौतिक रोबोट कार्रवाई में समाप्त होनी चाहिए; कंप्यूटर पर एक लेबल पर्याप्त नहीं है. नेट स्कोर न्यूनतम शून्य के साथ, मिशन अंक घटाकर दंड के बराबर होता है। दो सर्वश्रेष्ठ रन जोड़े गए हैं. संबंध पुनर्प्राप्ति को प्राथमिकता देते हैं, गेट पूरे करते हैं और बाद के नियम पुस्तिका मानदंडों से पहले एआई कमांड का प्रदर्शन करते हैं; गति प्राथमिक माप नहीं है.
केवल जेडी ऑपरेटर के घोषित इशारे ही रोबोट को नियंत्रित करते हैं। आगे की ओर मुख वाला रोबोट कैमरा वैकल्पिक है और यह नेविगेशन में सहायता कर सकता है, लेकिन जेस्चर कैमरे को प्रतिस्थापित नहीं करता है।
एक रन के दौरान मैन्युअल इलेक्ट्रॉनिक ड्राइविंग और सॉफ़्टवेयर, एआई मॉडल, इशारों या मापदंडों को बदलना उस रन को अयोग्य घोषित कर देता है। शॉर्टकट और बायपास किए गए गेटों को पुनर्प्राप्ति की आवश्यकता होती है और लाभ प्राप्त नहीं किया जा सकता है।
प्रत्येक रन को छात्रों द्वारा रिकॉर्ड किया जाता है। संचालक मैदान के बाहर रहते हैं। लाइट गेट संपर्क की अनुमति है; दूसरा नॉक-डाउन गेट रन समाप्त करता है। सुरक्षित गति चुनें और रेफरी के आपातकालीन-रोक निर्देशों का पालन करें।
ट्रेन के इशारे जो इवेंट लाइटिंग के तहत अलग रहते हैं, निरीक्षण के लिए मान्यता प्राप्त आदेशों को दृश्यमान बनाते हैं, और अपने मार्गदर्शन टीम के साथियों के साथ सुरक्षित रुकने का अभ्यास करते हैं। प्रतिस्पर्धा से पहले रिकवरी, गेट और फिनिश परिभाषाओं के लिए आधिकारिक नियम पुस्तिका पढ़ें। भागीदारी का तात्पर्य उन नियमों की स्वीकृति से है।
अपना प्रोजेक्ट तैयार करने से पहले आधिकारिक प्रतियोगिता नियम, मूल्यांकन मानदंड, प्रोजेक्ट आवश्यकताएं और सबमिशन दिशानिर्देश देखें।