पार्किंग छोड़ें और लोड करें
रोबोट स्वायत्त रूप से पी छोड़ देता है और लोडिंग तक पहुंच जाता है। मानव संपर्क वैध स्टेशन आगमन, कम से कम दो सेकंड तक रुकने, लाल स्थिति और रेफरी प्राधिकरण के बाद ही शुरू होता है।
संकेतों को पहचानें, गंतव्य के बारे में बताएं और एक लघु शहर में पहुंचें।
आपकी टीम एक लघु डिलीवरी सेवा चलाती है। रोबोट अपने पार्किंग क्षेत्र को छोड़ देता है, कार्गो एकत्र करता है और सड़क संकेतों और गंतव्य आदेशों को पहचानकर शहर के स्टेशनों के बीच यात्रा करता है। एक दृश्यमान आरजीबी प्रकाश रेफरी को बताता है कि रोबोट ने क्या समझा है और वह क्या कर रहा है।
डिलीवरी श्रृंखला पार्किंग पर लौटने से पहले लोडिंग, बी, ए और सी को जोड़ती है। कानूनी स्टेशन स्टॉप पर, छात्र माल उतारते और चढ़ाते हैं और अगला गंतव्य प्रस्तुत करते हैं। स्टेशनों के बीच रोबोट स्वायत्त रूप से चलता है, इसलिए छात्र इसे आवाज, इशारों या इलेक्ट्रॉनिक नियंत्रण से नहीं चला सकते।
यह चुनौती लोगों और एक स्वायत्त प्रणाली के बीच स्पष्ट साझेदारी को पुरस्कृत करती है। केवल सहज ड्राइविंग ही पर्याप्त नहीं है: रोबोट को जानकारी पहचाननी होगी, सही स्थिति दिखानी होगी, सुरक्षित रूप से रुकना होगा और प्रत्येक कार्गो को उसके इच्छित गंतव्य तक पहुंचाना होगा। गति से पहले मिशन पूरा करना मायने रखता है।
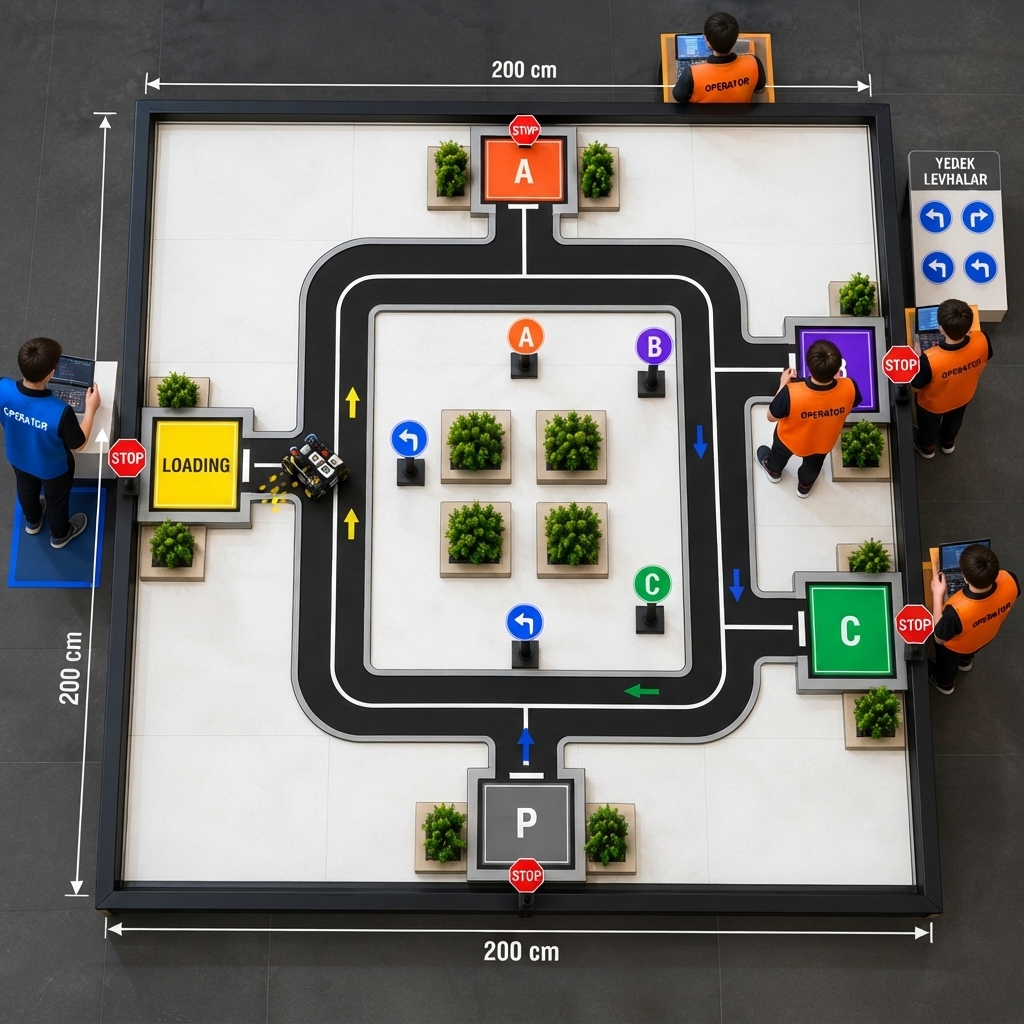
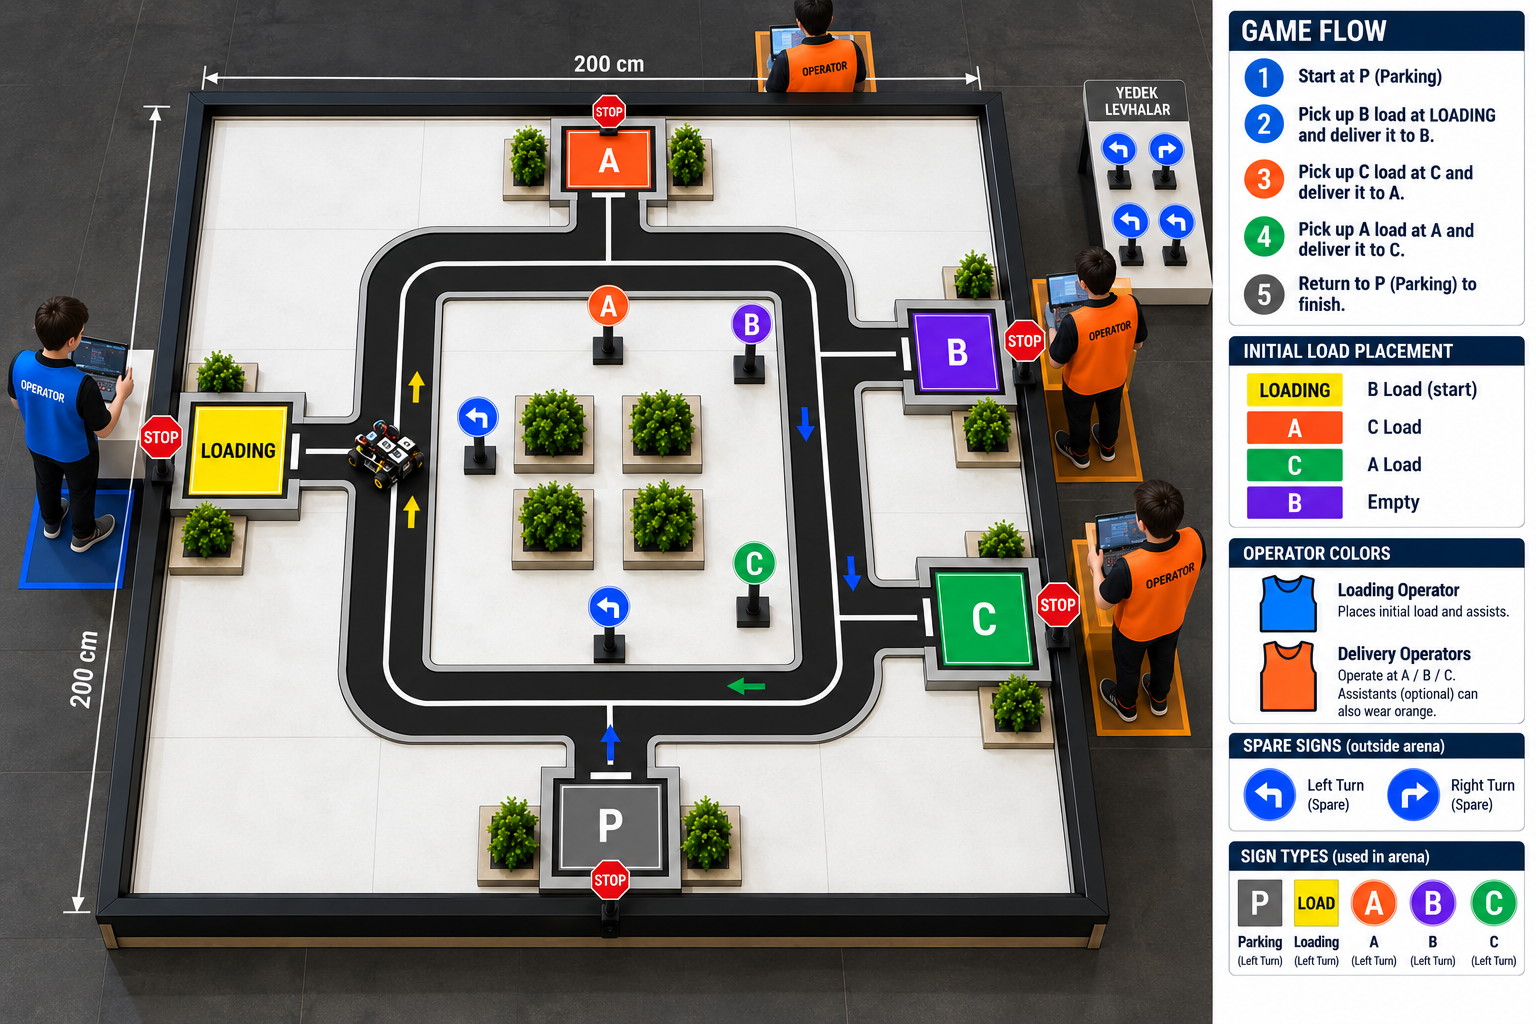
रोबोट स्वायत्त रूप से पी छोड़ देता है और लोडिंग तक पहुंच जाता है। मानव संपर्क वैध स्टेशन आगमन, कम से कम दो सेकंड तक रुकने, लाल स्थिति और रेफरी प्राधिकरण के बाद ही शुरू होता है।
छात्र बी कार्गो लोड करते हैं और बी गंतव्य दिखाते हैं। रोबोट गंतव्य स्थिति प्रदर्शित करता है, बाएँ/दाएँ संकेतों का पालन करता है और स्वायत्त रूप से B तक यात्रा करता है।
बी पर बी कार्गो उतारें और ए कार्गो लोड करें; ए पर ए कार्गो को उतारें और सी कार्गो को लोड करें। छात्र केवल अधिकृत स्टेशन इंटरैक्शन ही कर सकते हैं। रोबोट के चलते समय वे संकेत नहीं बदल सकते।
सी कार्गो उतारने के बाद, पी/होम दिखाएं। रोबोट पी पर लौटता है, पार्किंग पूरी करता है और सफेद संकेत देता है। घड़ी में प्रत्येक लोडिंग, पहचान और पुनर्प्राप्ति क्रिया शामिल है।
| कार्य | अंक |
|---|---|
| पी से लोड हो रहा है | 10 तक |
| बी को डिलीवरी | 25 तक |
| ए को डिलीवरी | 25 तक |
| सी को डिलीवरी | 25 तक |
| पी पर लौटें | 15 तक |
| एक रन/सर्वश्रेष्ठ दो संयुक्त | अधिकतम 100/200 |
स्कोर सही आरजीबी, साइन निष्पादन, स्टेशन प्रविष्टि, कानूनी स्टॉप और कार्गो डिलीवरी के साथ गंतव्य पहचान को अलग करते हैं। अकेले किसी सीमा को छूना कानूनी कार्गो आगमन नहीं है। पूर्ण और आंशिक प्रवेश स्कोर विकल्प हैं। दो सर्वश्रेष्ठ नेट रन जोड़े गए हैं; संबंध पहले कम पुनर्प्राप्ति, अधिक पूर्ण डिलीवरी और बाद के नियम पुस्तिका मानदंडों से पहले अधिक पूर्ण प्रविष्टियों पर विचार करते हैं।
RGB अवस्थाएँ स्टॉप के लिए लाल, लोडिंग के लिए पीला, B के लिए हरा, A के लिए नारंगी, C के लिए नीला और P/HOME के लिए सफेद हैं। ये स्थिति रंग स्टेशन पृष्ठभूमि रंग नहीं हैं।
स्टेशन संचालक कानूनी रोक शर्तों और रेफरी की अनुमति के बाद ही रुके हुए रोबोट को लोड, अनलोड, रोटेट/ओरिएंट कर सकते हैं और अनुमोदित कमांड प्रस्तुत कर सकते हैं। रोबोट को मार्ग पर नहीं ले जाया जा सकता, दौड़ के दौरान उसे पुन: प्रोग्राम या पुन: अंशांकित नहीं किया जा सकता।
प्रत्येक रन को टीम द्वारा रिकॉर्ड किया जाना चाहिए। आवाजाही के दौरान किसी बाहरी इलेक्ट्रॉनिक ड्राइविंग या शारीरिक/मौखिक स्टीयरिंग की अनुमति नहीं है। छात्र रेफरी के साथ स्कोर की समीक्षा करते हैं; दौड़ के दौरान सलाहकार प्रवेश नहीं कर सकते या सामरिक सहायता नहीं दे सकते।
पूरी कार्गो श्रृंखला, दृश्यमान आरजीबी स्थिति और दोहराए जाने योग्य दो सेकंड के स्टॉप का पूर्वाभ्यास करें। जांचें कि पूर्ण स्टेशन प्रविष्टि के रूप में क्या गिना जाता है और रिकवरी कार्ड प्रक्रिया का अभ्यास करें। सभी प्रतिभागियों और आकाओं को आधिकारिक नियम पुस्तिका अवश्य पढ़नी चाहिए और उसका पालन करना चाहिए।
अपना प्रोजेक्ट तैयार करने से पहले आधिकारिक प्रतियोगिता नियम, मूल्यांकन मानदंड, प्रोजेक्ट आवश्यकताएं और सबमिशन दिशानिर्देश देखें।