চাহিদা পড়ুন
রেফারি রানের আগে একটি চাহিদা ম্যাট্রিক্স সেট করে। অটো চলাকালীন, অপটিক্যাল সিগন্যাল টাওয়ার পড়ুন, চাহিদা শনাক্ত করুন, সঠিক শক্তির ধরন নির্বাচন করুন এবং নির্দেশমূলক ইনপুট ছাড়াই এটি সরবরাহ করুন।
শহরের শক্তির চাহিদাগুলি পড়ুন, সঠিক সংস্থানগুলি সরবরাহ করুন এবং এর কার্বন লোড হ্রাস করুন৷
ইকোগ্রিডে, আপনার রোবট ভবিষ্যতের স্মার্ট সিটির শক্তি ব্যবস্থাপক হয়ে ওঠে। সৌর, বায়ু এবং জলশক্তি বিভিন্ন কিউব দ্বারা প্রতিনিধিত্ব করা হয়। রোবটটি শহরের চাহিদার সংকেত পড়ে এবং সিদ্ধান্ত নেয় কোন সম্পদ কোন হাবের অন্তর্গত।
দৌড় একটি স্বায়ত্তশাসিত সময়ের সাথে শুরু হয়, তাই রোবটকে অবশ্যই নির্দেশনামূলক সাহায্য ছাড়াই বুঝতে হবে এবং কাজ করতে হবে। একজন ছাত্র তারপর অবশিষ্ট মিশনের জন্য নিয়ন্ত্রণ নেয়: শক্তি সরবরাহ করা, কার্বন ব্লক অপসারণ করা এবং ঘড়ি শেষ হওয়ার আগে চার্জিং স্টেশনে ফিরে আসার পরিকল্পনা করা।
অনেক কিউব বহন করার চেয়ে সাফল্য নির্ভর করে। দলগুলিকে চাহিদার সাথে সংস্থান মেলাতে হবে, একটি দরকারী বিতরণ কৌশল বেছে নিতে হবে এবং একটি ব্যাখ্যাযোগ্য এআই ফাংশন প্রদর্শন করতে হবে। চ্যালেঞ্জটি সংবেদন, ম্যানিপুলেশন, স্বায়ত্তশাসিত সিদ্ধান্ত এবং সমন্বিত ছাত্র অপারেশনকে একত্রিত করে।
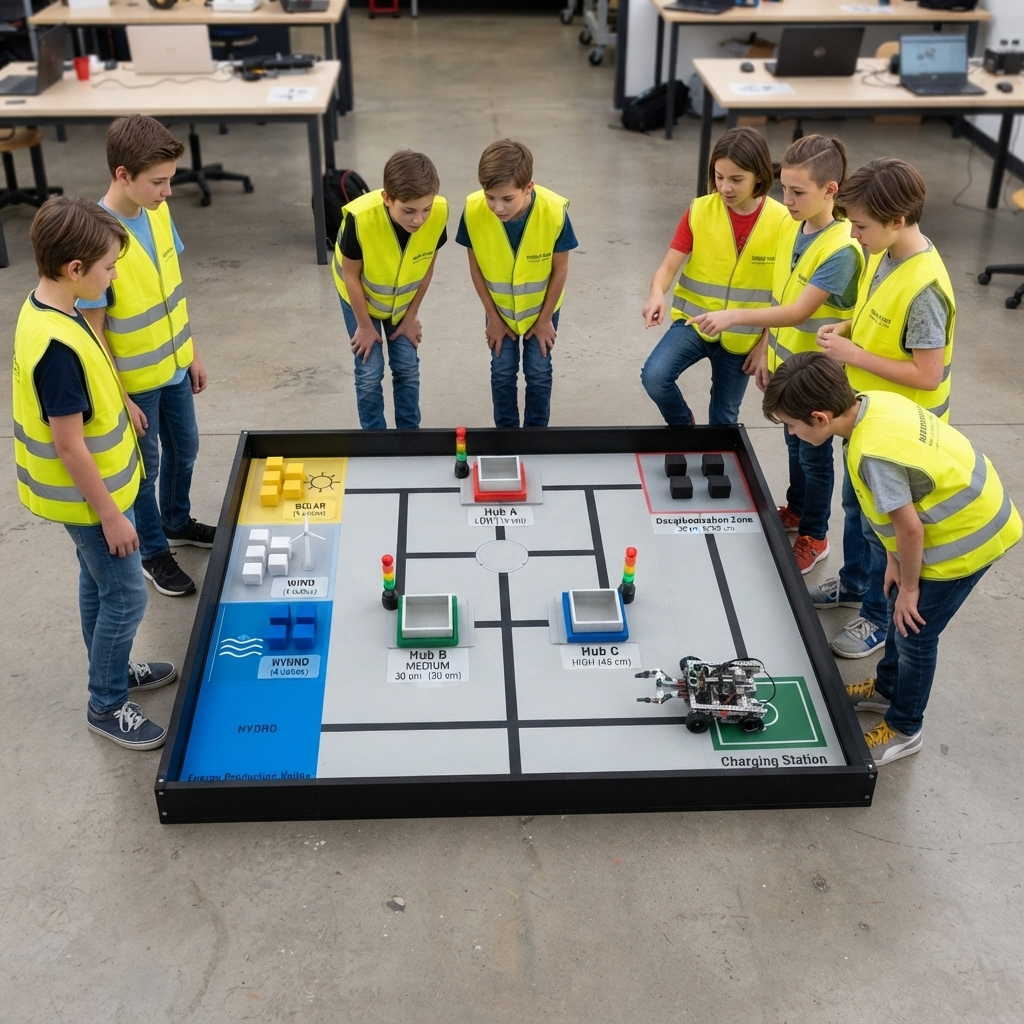
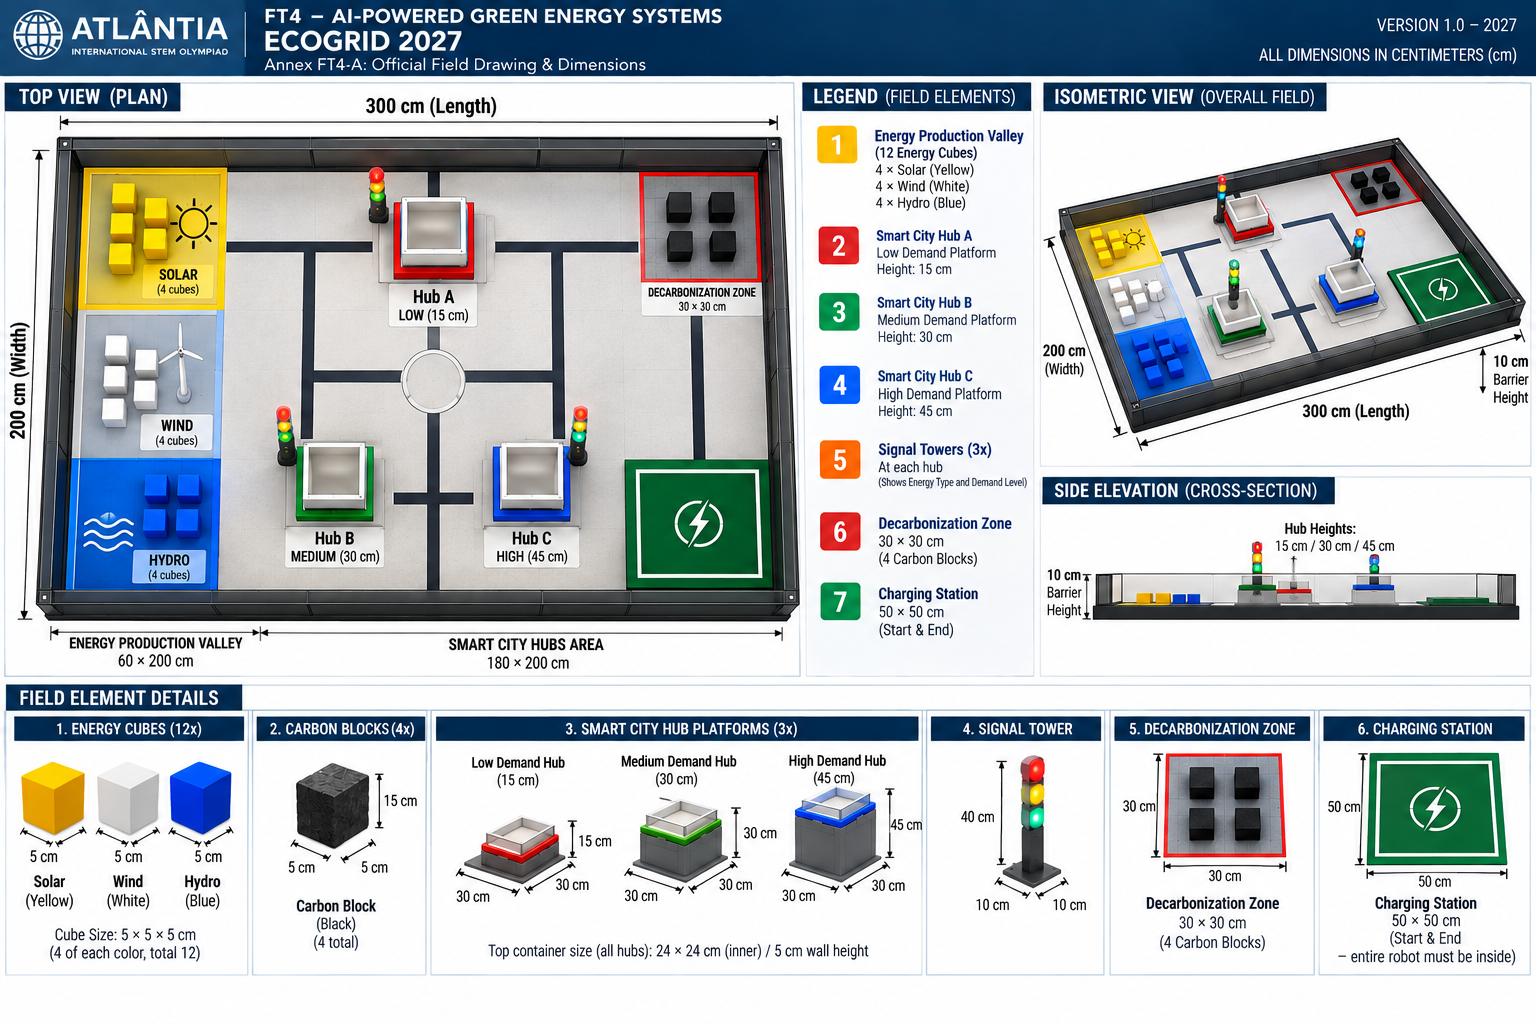
রেফারি রানের আগে একটি চাহিদা ম্যাট্রিক্স সেট করে। অটো চলাকালীন, অপটিক্যাল সিগন্যাল টাওয়ার পড়ুন, চাহিদা শনাক্ত করুন, সঠিক শক্তির ধরন নির্বাচন করুন এবং নির্দেশমূলক ইনপুট ছাড়াই এটি সরবরাহ করুন।
TELEOP সংকেতের পরে, মনোনীত শিক্ষার্থী রোবটটি পরিচালনা করে। প্রতিটি ডেলিভারি হাবের চাহিদার সাথে মিলিয়ে নিন এবং নিম্ন, মাঝারি এবং উচ্চ প্ল্যাটফর্ম জুড়ে একটি কৌশল নির্বাচন করুন।
কার্বন ব্লক সম্পূর্ণরূপে Decarbonization জোন মধ্যে সরান. অবজেক্ট অবশ্যই মুক্তি দিতে হবে এবং স্কোরিং শর্ত পূরণ করতে হবে; নিক্ষেপ বা উচ্চ-শক্তি লঞ্চিং নিষিদ্ধ.
শেষ দশ সেকেন্ড হল TELEOP-এর মধ্যে শেষ খেলা, অতিরিক্ত সময় নয়। চূড়ান্ত সিগন্যালে চার্জিং স্টেশনের ভিতরে পুরো রোবট দিয়ে স্থির শেষ করুন।
| টাস্ক | পয়েন্ট |
|---|---|
| অটো: স্বীকৃতি, নির্বাচন, আগমন এবং বিতরণ | 60 পর্যন্ত |
| কম/মাঝারি/উচ্চ হাব থেকে সঠিক ঘনক্ষেত্র | 10/20/30 প্রতিটি |
| কার্বন ব্লক সরানো হয়েছে | 15 প্রতিটি; 60 পর্যন্ত |
| সম্পূর্ণ নিশ্চল শেষ খেলা পার্কিং | 25 |
| একটি হাবে ভুল শক্তি প্রকার / কার্বন ব্লক | −5 / −15 প্রতিটি |
প্রতিটি কিউব একবার স্কোর করে, এবং AUTO তে জমা করা একটি কিউব TELEOP-এ আবার স্কোর করতে পারে না। নেট রান স্কোর নেতিবাচক হতে পারে না; দুটি সর্বোচ্চ যোগ করা হয়. সর্বাধিক প্রাপ্ত স্কোর অফিসিয়াল চাহিদা ম্যাট্রিক্সের উপর নির্ভর করে, যা একই স্তর এবং পর্যায়ে সরাসরি তুলনা করা দলগুলির জন্য অভিন্ন। টাই প্রথমে জরিমানা, তারপর পার্কিং শেষ করার সময় এবং অবশিষ্ট নিয়মপুস্তকের মানদণ্ড বিবেচনা করে।
একটি ব্যাখ্যাযোগ্য এআই সেন্সিং, শ্রেণীবিভাগ, ভবিষ্যদ্বাণী বা সিদ্ধান্তের উপাদান অবশ্যই মিশনে অবদান রাখতে হবে। স্থির IF/THEN যুক্তি একাই সেই প্রয়োজনীয়তা পূরণ করে না; প্রচলিত নিয়ন্ত্রণ AI পাশাপাশি কাজ করতে পারে। মূল অপারেশন কোন ইন্টারনেট সংযোগ প্রয়োজন.
শুধুমাত্র শিক্ষার্থীরা রোবট, কারিগরি, মিশন/কৌশল এবং ভিডিও অপারেটর ফাংশন সম্পাদন করে। প্রতিটি দৌড় একটি অনুমোদিত অবস্থান থেকে মনোনীত ছাত্র দ্বারা রেকর্ড করা আবশ্যক.
ব্যাটারি, চলমান প্রক্রিয়া এবং বৈদ্যুতিক সুরক্ষা পরিদর্শন করুন। দল-নির্মিত হার্ডওয়্যার 12 V DC-তে সীমাবদ্ধ; একটি বহিরাগত বাণিজ্যিক কম্পিউটিং ডিভাইস তার প্রত্যয়িত সরবরাহ ব্যবহার করতে পারে। অটো চলাকালীন ম্যানুয়াল নির্দেশমূলক ইনপুট স্বায়ত্তশাসিত পয়েন্টগুলিকে বাতিল করে।
ডেলিভারির আগে চাহিদা স্বীকার করার অভ্যাস করুন, প্রতিটি রিলিজ করা কিউব তার উদ্দিষ্ট পাত্রে রয়েছে তা যাচাই করুন এবং পার্কিংয়ের জন্য সময় সংরক্ষণ করুন। সমস্ত দল, পরামর্শদাতা এবং ছাত্রদের অবশ্যই অফিসিয়াল রুলবুক এবং এর টেকনিক্যাল-শীট অ্যানেক্স পড়তে, বুঝতে এবং মেনে চলতে হবে।
অফিসিয়াল নিয়ম, মূল্যায়ন মানদণ্ড ও প্রকল্পের প্রয়োজনীয়তা পর্যালোচনা করুন।