需要を読む
審判は走行前に要求マトリックスを設定します。 AUTO 時には、光信号塔を読み取り、需要を特定し、正しいエネルギーの種類を選択して、指向性入力なしで供給します。
EcoGrid では、あなたのロボットが未来のスマートシティのエネルギー管理者になります。太陽光、風力、水力エネルギーはさまざまな立方体で表されます。ロボットは都市の需要信号を読み取り、どのリソースがどのハブに属するかを決定します。
走行は自律期間から始まるため、ロボットは方向指示なしで感知して行動する必要があります。その後、学生が残りのミッションの指揮を執ります。つまり、エネルギーを供給し、炭素ブロックを除去し、時間が終了する前に充電ステーションに戻る計画を立てることです。
成功は、多くのキューブを運ぶだけでは決まりません。チームはリソースを需要に合わせ、有用な提供戦略を選択し、説明可能な AI 機能を実証する必要があります。この課題では、センシング、操作、自律的な決定、および調整された生徒の操作を組み合わせます。
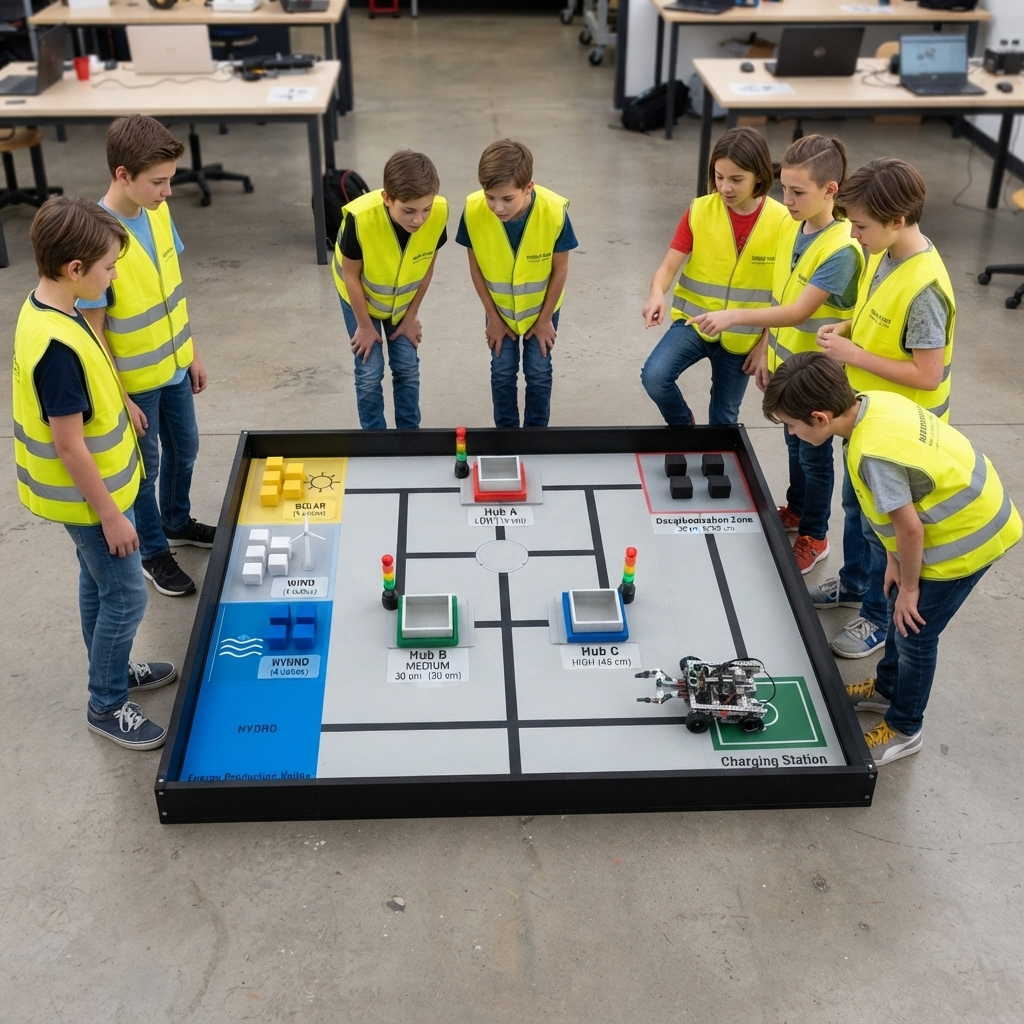
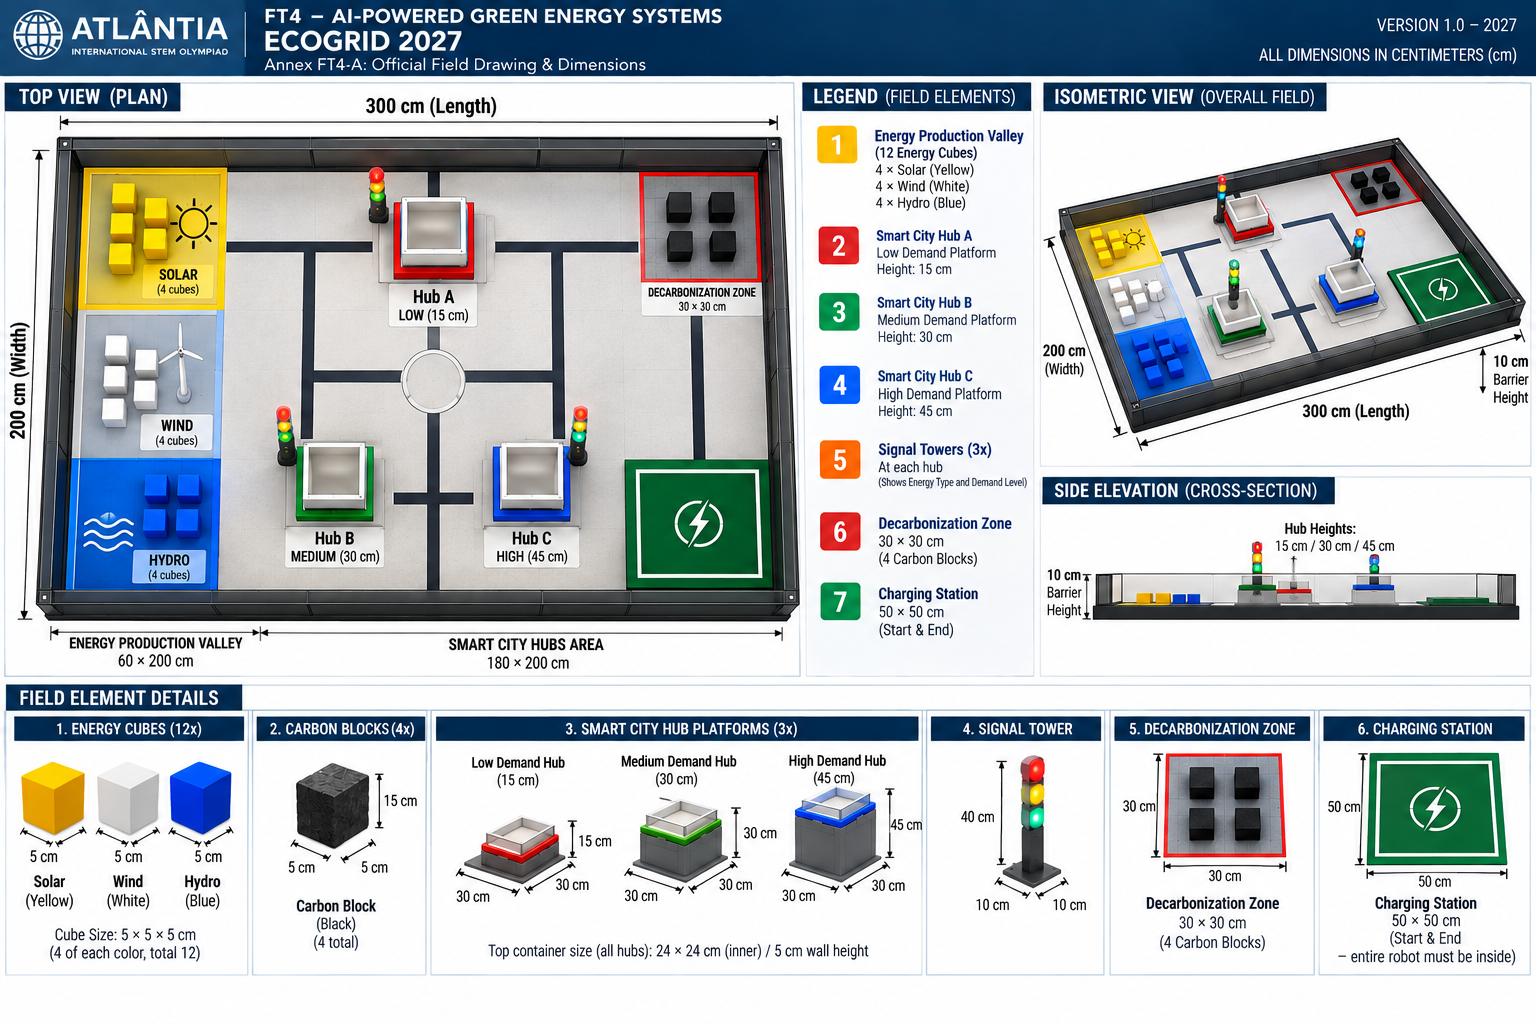
審判は走行前に要求マトリックスを設定します。 AUTO 時には、光信号塔を読み取り、需要を特定し、正しいエネルギーの種類を選択して、指向性入力なしで供給します。
TELEOP信号の後、指定された生徒がロボットを操作します。各配信をハブの需要に合わせて、低、中、高のプラットフォームにわたる戦略を選択します。
炭素ブロックを完全に脱炭素ゾーンに移動します。オブジェクトは解放され、スコア条件を満たさなければなりません。投げたり、高エネルギーの発射は禁止されています。
最後の 10 秒は TELEOP 内のエンドゲームであり、延長戦ではありません。最後の信号でロボット全体を充電ステーション内に入れて静止を終了します。
| タスク | ポイント |
|---|---|
| AUTO: 認識、選択、到着、配送 | 60まで |
| キューブを低/中/高ハブに修正 | 各10/20/30 |
| カーボンブロックを取り外した | 各15個。 60まで |
| 完全固定式エンドゲーム駐車場 | 25 |
| 間違ったエネルギータイプ / ハブ内のカーボンブロック | 各−5 / −15 |
各キューブは 1 回得点し、AUTO でクレジットされたキューブは TELEOP で再度得点することはできません。ネットランスコアを負にすることはできません。上位 2 つが追加されます。取得可能な最大スコアは公式需要マトリックスによって異なります。このマトリックスは、同じレベルおよびステージで直接比較されるチームでは同一です。同点の場合は、まずペナルティが考慮され、次に駐車完了時間と残りのルールブックの基準が考慮されます。
説明可能な AI センシング、分類、予測、または決定コンポーネントがミッションに貢献する必要があります。修正された IF/THEN ロジックだけではその要件を満たしません。従来の制御は AI と併用できる可能性があります。コア操作にはインターネット接続は必要ありません。
学生のみがロボット、技術、ミッション/戦略、およびビデオオペレーターの機能を実行します。すべての走行は、指定された生徒が承認された位置から記録する必要があります。
バッテリー、可動機構、電気的保護を検査します。チームで構築したハードウェアは 12 V DC に制限されています。外部の商用コンピューティング デバイスは、その認定された電源を使用できます。 AUTO中に手動方向入力を行うと自律点が解除されます。
配達前に需要を認識する練習をし、リリースされた各キューブが目的のコンテナに残っていることを確認し、駐車する時間を確保します。すべてのチーム、メンター、学生は、公式ルールブックとそのテクニカルシートの付録を読み、理解し、遵守する必要があります。