阅读需求
裁判在比赛前设定一个需求矩阵。在自动模式下,读取光信号塔、识别需求、选择正确的能量类型并在没有定向输入的情况下进行传输。
在 EcoGrid 中,您的机器人将成为未来智能城市的能源管理者。太阳能、风能和水能由不同的立方体表示。机器人读取城市的需求信号并决定哪种资源属于哪个枢纽。
跑步开始时有一段自主时间,因此机器人必须在没有定向帮助的情况下感知并采取行动。然后,一名学生负责剩下的任务:提供能量、清除碳块并计划在时钟结束前返回充电站。
成功不仅仅取决于携带许多立方体。团队必须将资源与需求相匹配,选择有用的交付策略并展示可解释的人工智能功能。这项挑战将感知、操纵、自主决策和协调的学生操作结合在一起。
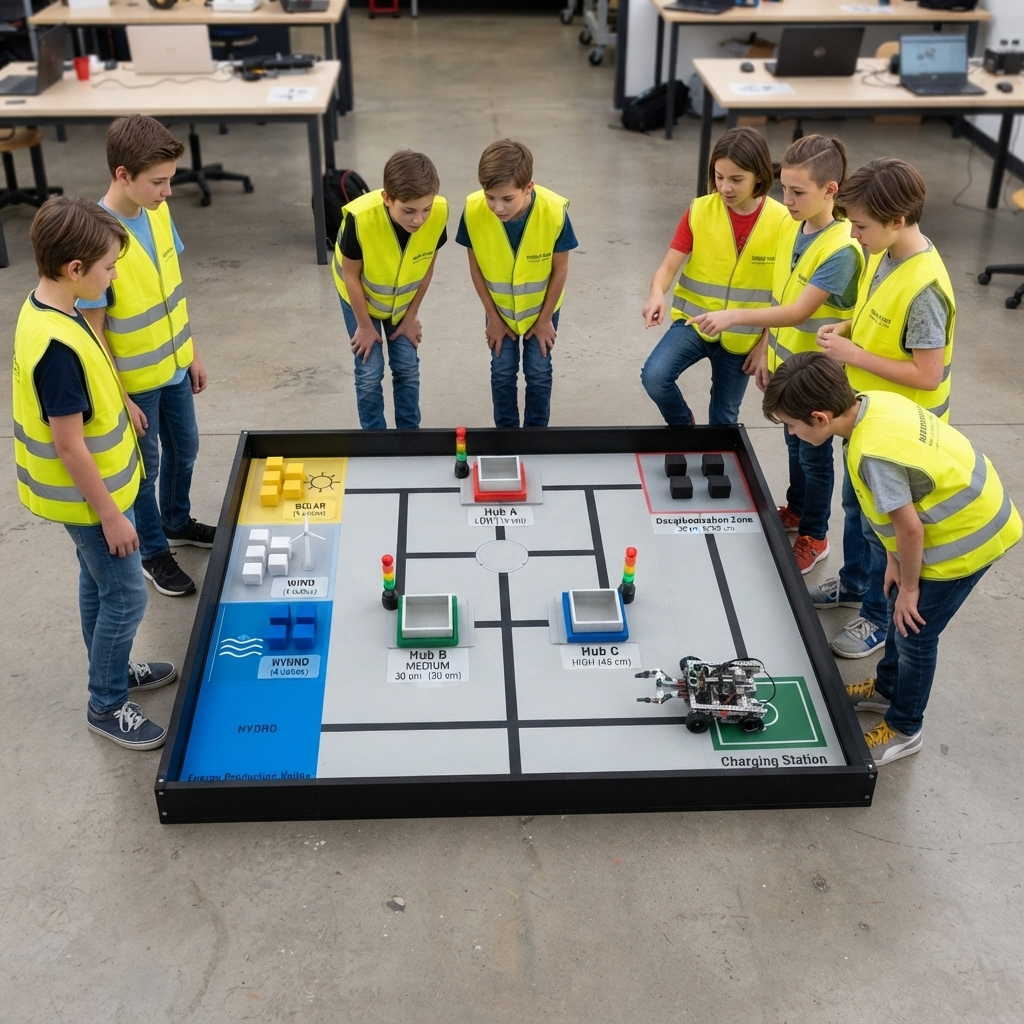
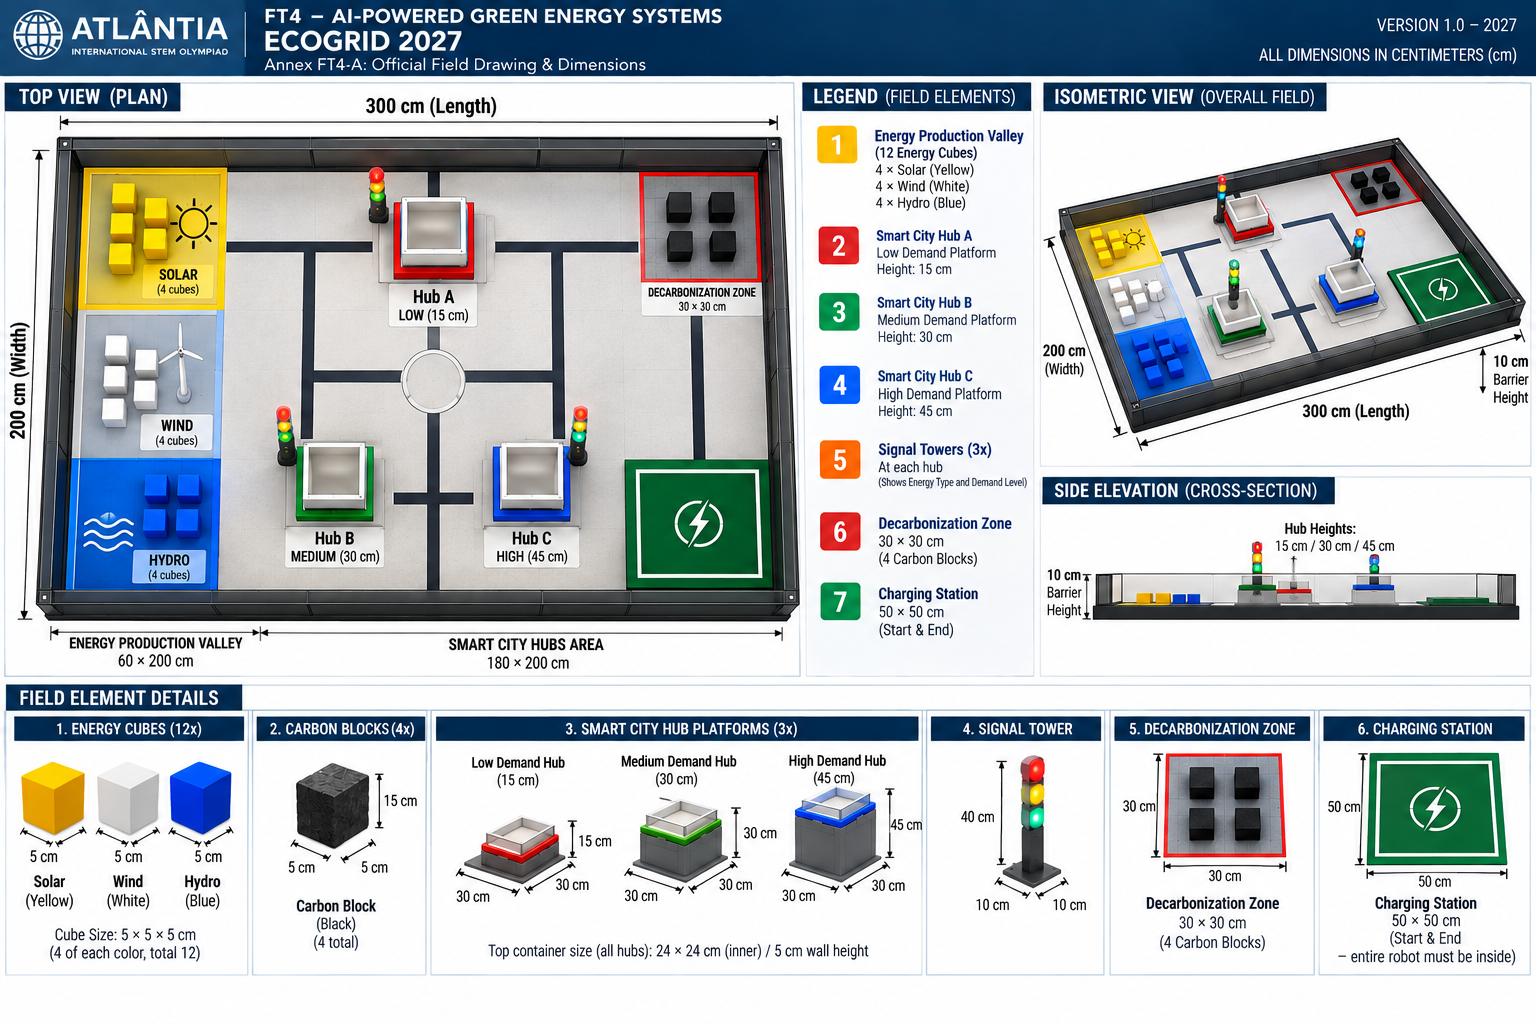
裁判在比赛前设定一个需求矩阵。在自动模式下,读取光信号塔、识别需求、选择正确的能量类型并在没有定向输入的情况下进行传输。
TELEOP 信号后,指定的学生操作机器人。将每次交付与中心的需求相匹配,并在低、中、高平台上选择策略。
将碳块完全移入脱碳区。物体必须被释放并满足得分条件;禁止投掷或高能发射。
最后十秒是 TELEOP 内的残局,而不是加时赛。在最终信号发出时,整个机器人在充电站内完成静止。
| 任务 | 积分 |
|---|---|
| 自动:识别、选择、到达和交付 | 最多 60 个 |
| 将立方体校正为低/中/高轮毂 | 10 / 20 / 30 各 |
| 碳块已移除 | 各 15 个;最多 60 个 |
| 全固定式残局停车场 | 25 |
| 轮毂中的能量类型/碳块错误 | −5 / −15 各 |
每个立方体得分一次,并且在 AUTO 中记入的立方体不能在 TELEOP 中再次得分。净跑分不能为负;将最高的两个相加。最高可获得分数取决于官方需求矩阵,对于同级别、同阶段的直接比较队伍来说是相同的。平局首先考虑处罚,然后考虑停车完成时间和剩余的规则手册标准。
可解释的人工智能传感、分类、预测或决策组件必须有助于完成任务。单独固定 IF/THEN 逻辑并不能满足该要求;传统控制可以与人工智能一起发挥作用。核心操作不需要互联网连接。
只有学生才能执行机器人、技术、任务/策略和视频操作员功能。每次跑步都必须由指定的学生在批准的位置进行记录。
检查电池、移动机构和电气保护。团队构建的硬件仅限于 12 V DC;外部商业计算设备可以使用其经过认证的电源。 AUTO 期间的手动方向输入会取消自主点。
练习在交付前识别需求,验证每个释放的立方体是否保留在其预定的容器中,并预留停车时间。所有团队、导师和学生都必须阅读、理解并遵守官方规则手册及其技术表附件。