观察并准备
在第一轮中,现场观察、校准、编程和测试都包含在五分钟的时间内。最多允许 3 次自主启动;保存的有效尝试及其受害者状态必须保持链接。
您的团队派出一个机器人进入模拟救援场景。首先,它必须自行找到并移动受害者,利用路线及其传感器来决定要做什么。选择要求更高的交付点可以获得更多积分,但救援必须保持可靠。
然后任务就会改变。裁判批准转移后,学生将同一个机器人移至第二张桌子,由队友进行远程控制。目标是收集受害者,到达升高的安全区,并在可能的情况下返回起点。简单的坡道方法和提升机构提供了不同的策略。
这是一项实际的团队合作挑战,也是一项编程任务。学生们观察、校准、调整自己的机制并亲自进行每一项比赛操作。第一轮包括准备时间;后面的几轮测试团队的解决方案是否可以在更紧张的时钟下再次执行。
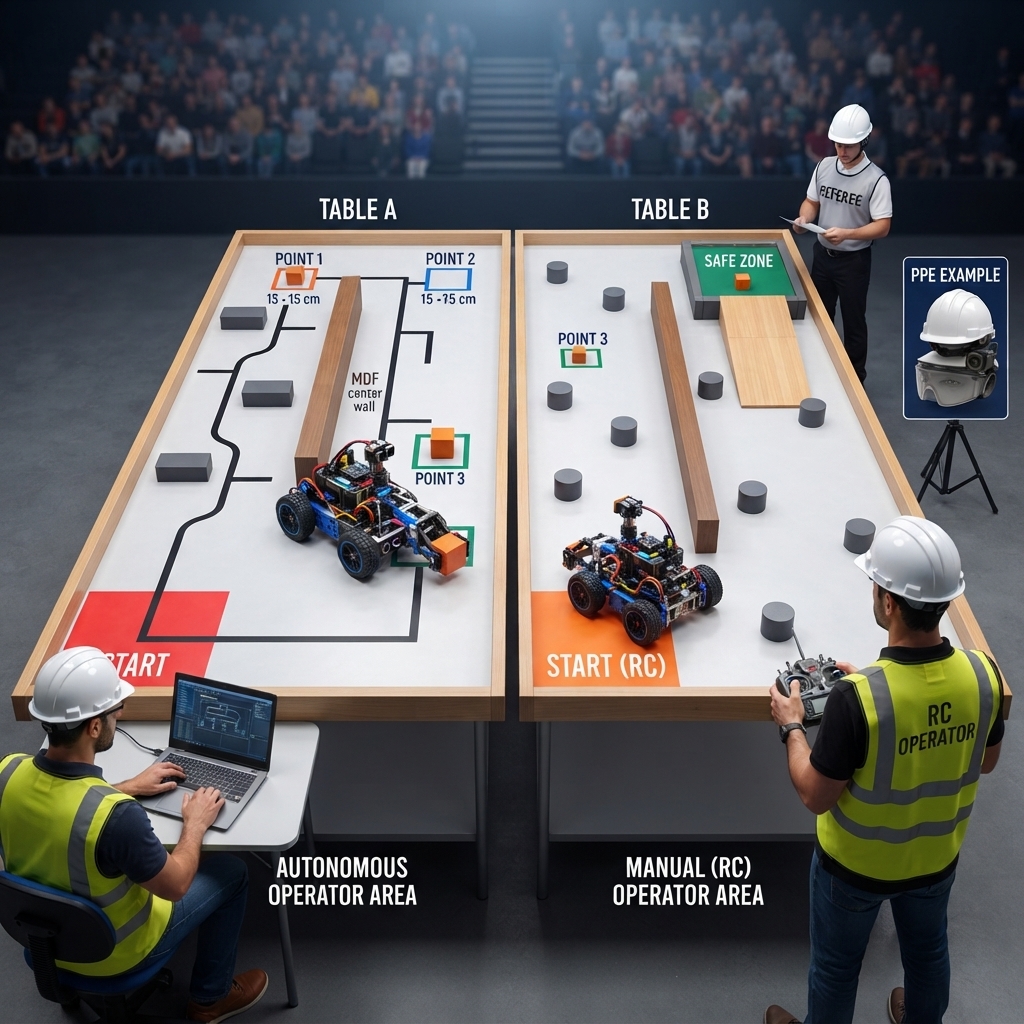
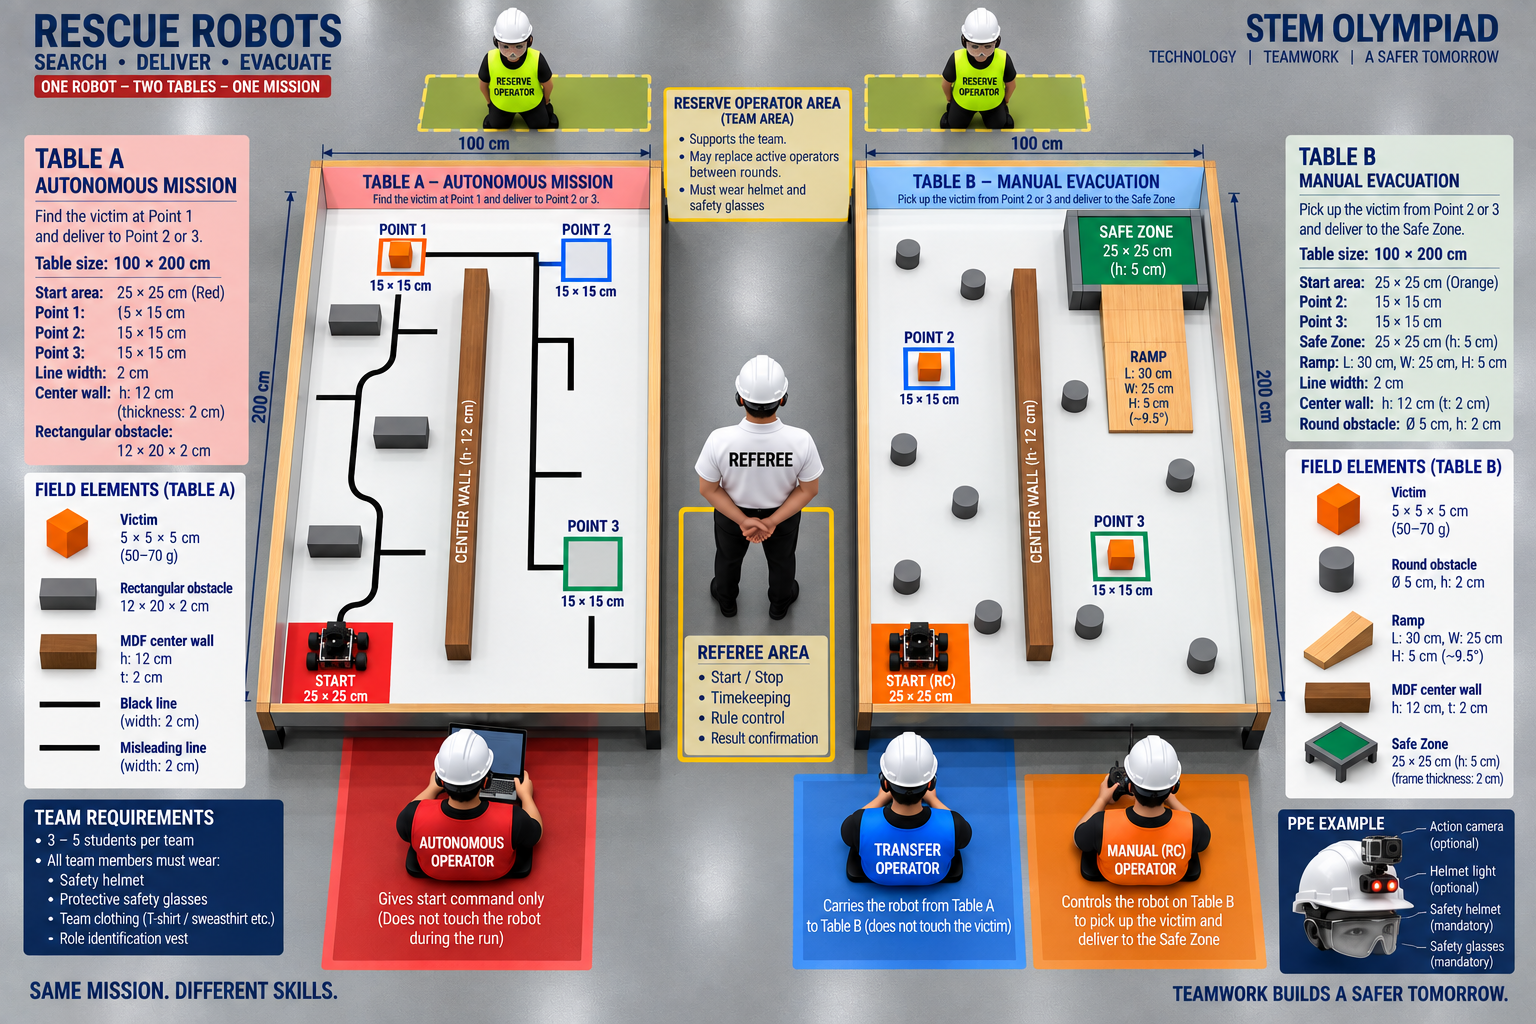
在第一轮中,现场观察、校准、编程和测试都包含在五分钟的时间内。最多允许 3 次自主启动;保存的有效尝试及其受害者状态必须保持链接。
离开红色起点,到达点 1,移除受害者并将其传送到点 2 或点 3。在此阶段不触摸控制器。第 2 轮和第 3 轮仅允许一次自主出发。
等待停止 – 传输。传送操作员移动机器人;只有裁判移动受害者。获得授权后,手动操作员会开车前往受害者并通过坡道或直接提升/搬运将其疏散。
安全区内一名完全释放的受害者完成了疏散。将机器人返回手动启动可以获得额外积分。裁判员同时记录阶段和处罚。
| 任务 | 积分 |
|---|---|
| 表 A 通过点 2/点 3 | 最多 50 / 65 |
| 表 B 通过坡道/直接提升或搬运 | 最多 55 / 65 |
| 最高可能的回合分数 | 130 |
| 两轮最佳组合 | 260 |
点 2 和点 3 交付是替代方案,坡道和直接疏散分数也是如此。最终排名将两轮最高净得分相加。平局首先比较计数轮次的自主得分,然后比较最佳轮次和其余规则手册标准。
主动角色包括自主操作员、传输操作员和手动操作员;预备队可以在轮次之间替换他们。学生从检查开始执行所有校准、编程、维修和操作。
比赛区域的所有学生都必须佩戴安全头盔和护目镜。角色背心必须保持可见。同一个电动机器人必须支持两种控制模式。
传输过程中不允许进行修理或重新编程。未经授权的触摸、表 A 期间使用控制器、破坏性操作和未经授权的重启可能会导致尝试结束或无效。练习前请阅读完整的处罚表。
根据指定的角色练习完整的序列,包括裁判控制的转移。测试可靠的受害者释放和安全区放置,而不仅仅是导航。参与意味着接受官方规则手册;所有团队、导师和学生都必须阅读、理解并遵守。