観察して準備する
ラウンド 1 では、フィールド観察、校正、プログラミング、テストが 5 分間の時計に含まれます。最大 3 回の自律始動が許可されます。保存された有効な試行とその被害者の状態はリンクされたままでなければなりません。
あなたのチームはロボットを模擬救助現場に送り込みます。まず、ルートとセンサーを使用して何をすべきかを決定し、独自に被害者を見つけて移動する必要があります。より要求の厳しい配達ポイントを選択すると、より多くのポイントを獲得できますが、救助は信頼できるものでなければなりません。
するとミッションが変わります。審判が移動を許可した後、学生は同じロボットを 2 番目のテーブルに移動し、チームメイトが遠隔操作を行います。目標は、犠牲者を回収し、一段高い安全地帯に到達し、可能であれば最初に戻ることです。シンプルなランプアプローチとリフト機構により、さまざまな戦略が提供されます。
これは、プログラミング タスクであると同時に、チームワークの実践的な課題でもあります。学生はメカニズムを観察、調整、適応させ、競技のあらゆる操作を自分たちで実行します。最初のラウンドには準備時間が含まれます。後のラウンドでは、チームのソリューションがより厳しいクロックの下で再び実行できるかどうかをテストします。
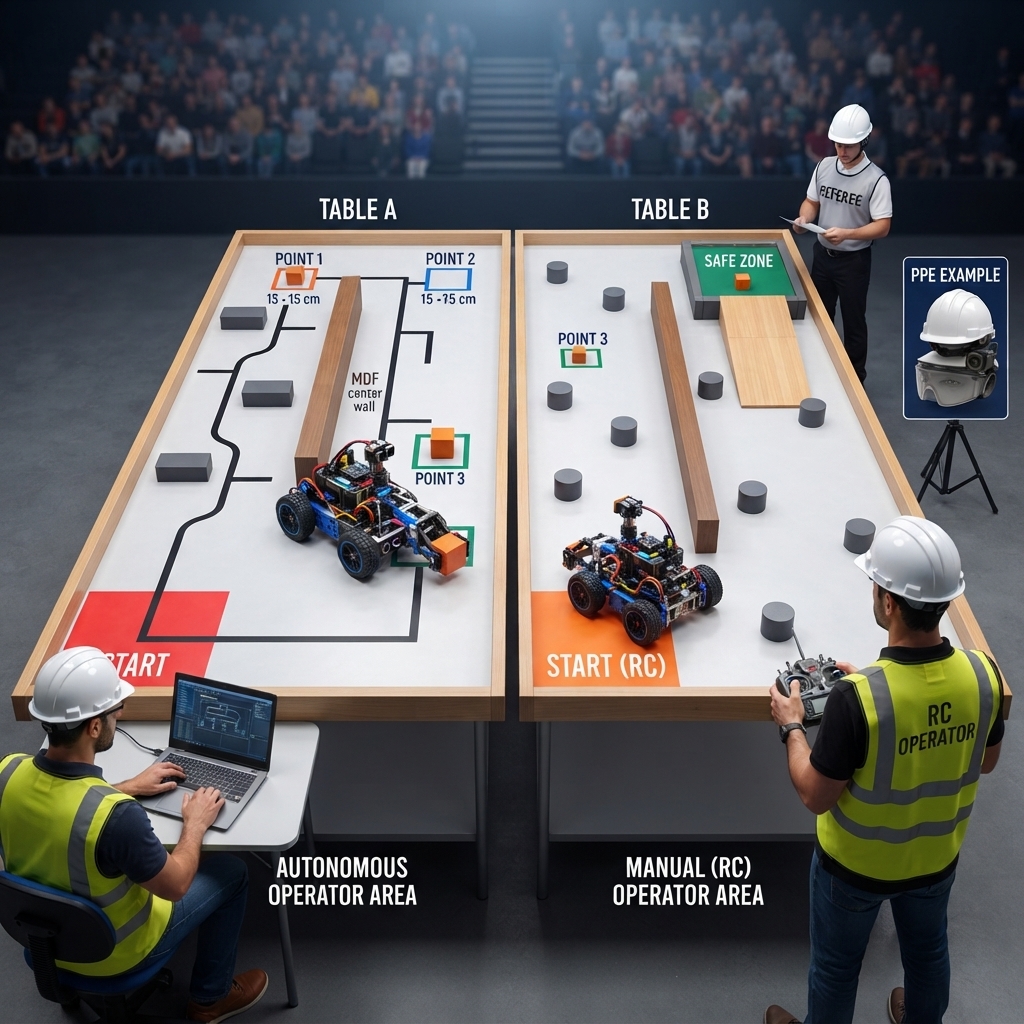
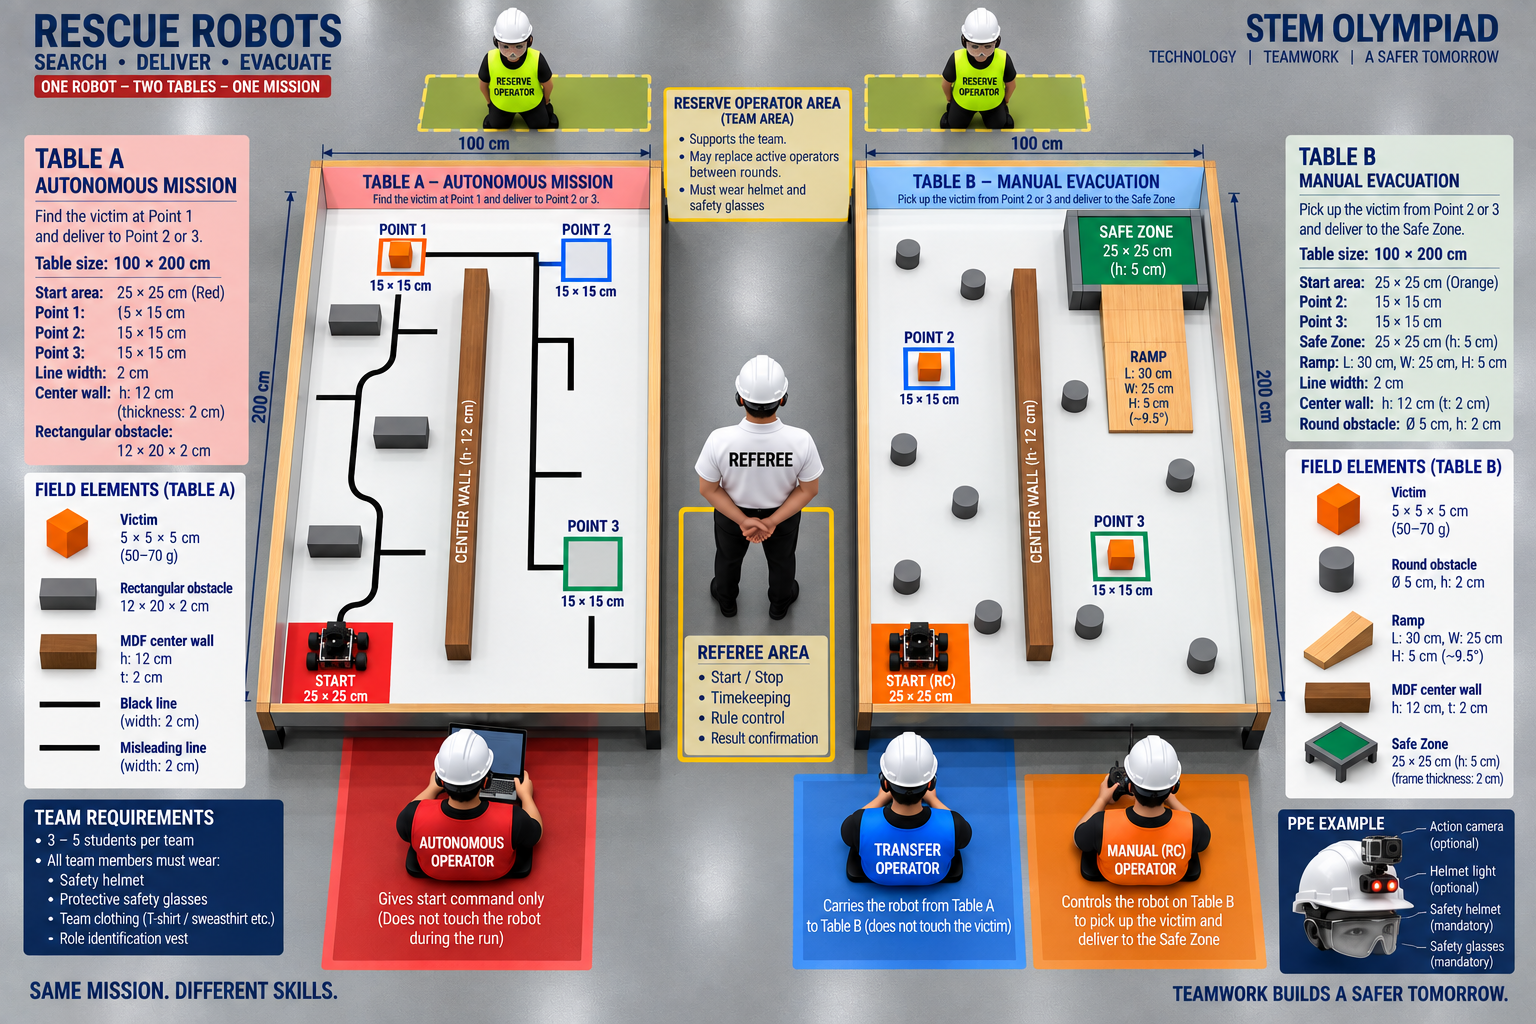
ラウンド 1 では、フィールド観察、校正、プログラミング、テストが 5 分間の時計に含まれます。最大 3 回の自律始動が許可されます。保存された有効な試行とその被害者の状態はリンクされたままでなければなりません。
赤のスタートを離れ、ポイント 1 に到達し、犠牲者を取り除き、ポイント 2 またはポイント 3 に送り届けます。この段階ではコントローラーには触れません。ラウンド 2 と 3 では、自律スタートは 1 回のみ許可されます。
停止 – 転送を待ちます。搬送オペレーターはロボットを動かします。審判だけが被害者を動かす。許可後、手動オペレーターは被災者まで運転し、スロープを経由して、または直接持ち上げたり運んだりして被災者を避難させます。
安全地帯で完全に解放された被災者は避難を完了します。ロボットを手動スタートに戻すと追加のポイントを獲得します。審判はステージとペナルティの両方を一緒に記録します。
| タスク | ポイント |
|---|---|
| ポイント 2 / ポイント 3 経由のテーブル A | 50/65まで |
| テーブルB(スロープ経由/直接リフトまたはキャリー) | 55/65まで |
| 可能な限り最高のラウンドスコア | 130 |
| 2ラウンドを合わせたベストラウンド | 260 |
ポイント 2 およびポイント 3 の配送は、スロープおよび直接避難スコアと同様に代替手段です。最終的なランキングは、ラウンドの最も高い 2 つのスコアを加算します。同点の場合は、まずカウントされたラウンドの自律スコアを比較し、次に最良のラウンドと残りのルールブック基準を比較します。
アクティブな役割は、自律オペレーター、転送オペレーター、および手動オペレーターです。予備軍はラウンド間で彼らを置き換えることができる。学生は、検査以降のすべての校正、プログラミング、修理、操作を実行します。
競技エリア内のすべての学生は安全ヘルメットと保護眼鏡の着用が義務付けられています。役割ベストは見える状態にしておく必要があります。同じ電動ロボットは両方の制御モードをサポートする必要があります。
転送中の修理や再プログラミングは許可されません。不正なタッチ、テーブル A でのコントローラの使用、破壊的な操作、および不正な再起動は、試行を終了または無効にする可能性があります。練習する前に完全なペナルティ表をお読みください。
審判が制御する転送を含む、割り当てられた役割で完全なシーケンスを練習します。ナビゲーションだけでなく、信頼できる被害者のリリースと安全ゾーンの配置をテストします。参加は公式ルールブックに同意することを意味します。すべてのチーム、メンター、学生はこれを読み、理解し、遵守する必要があります。