设置顺序
每个设置操作员掷骰子并根据其官方顺序放置四个立方体。裁判员在同时开始前检查双方的安排。
两队在同一场地同时比赛。每个机器人都有四个彩色立方体可供收集并放置在匹配的目标上。每场比赛前都有模具设定拾取顺序,因此球队必须为多个熟悉的顺序做好准备。
学生扮演不同的角色:布置立方体、启动自主机器人以及放置经批准的引导障碍。机器人自己找到路,一次处理一个立方体,然后返回处理下一个立方体。团队还需要避免在共享排序区域发生冲突。
第一个正确排序所有四个立方体的机器人获胜。如果时间耗尽,则完成工作并通过比赛抢七决定结果。颜色传感器解决方案可以在这个版本中竞争;经过验证的基于摄像头的识别可以获得单独的可选人工智能视觉奖励,但它不能推翻有效的比赛结果。
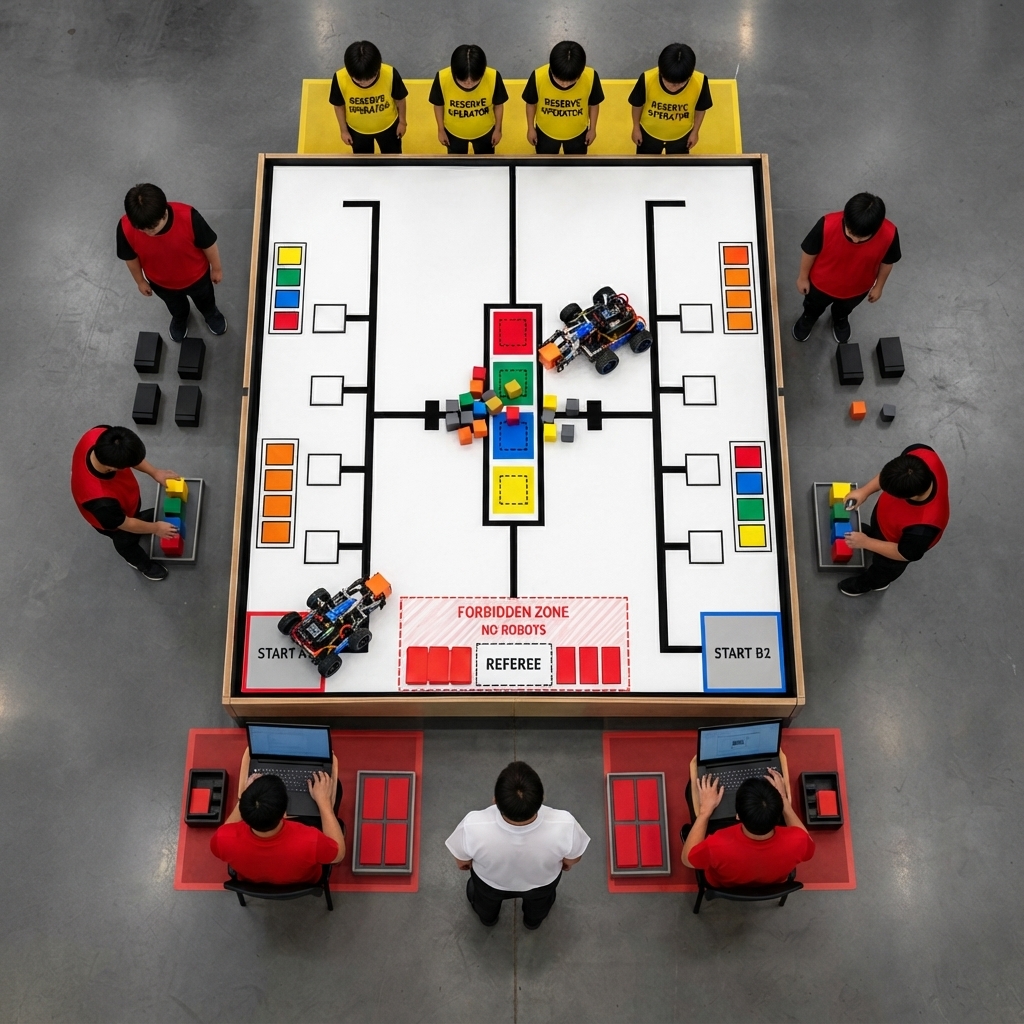
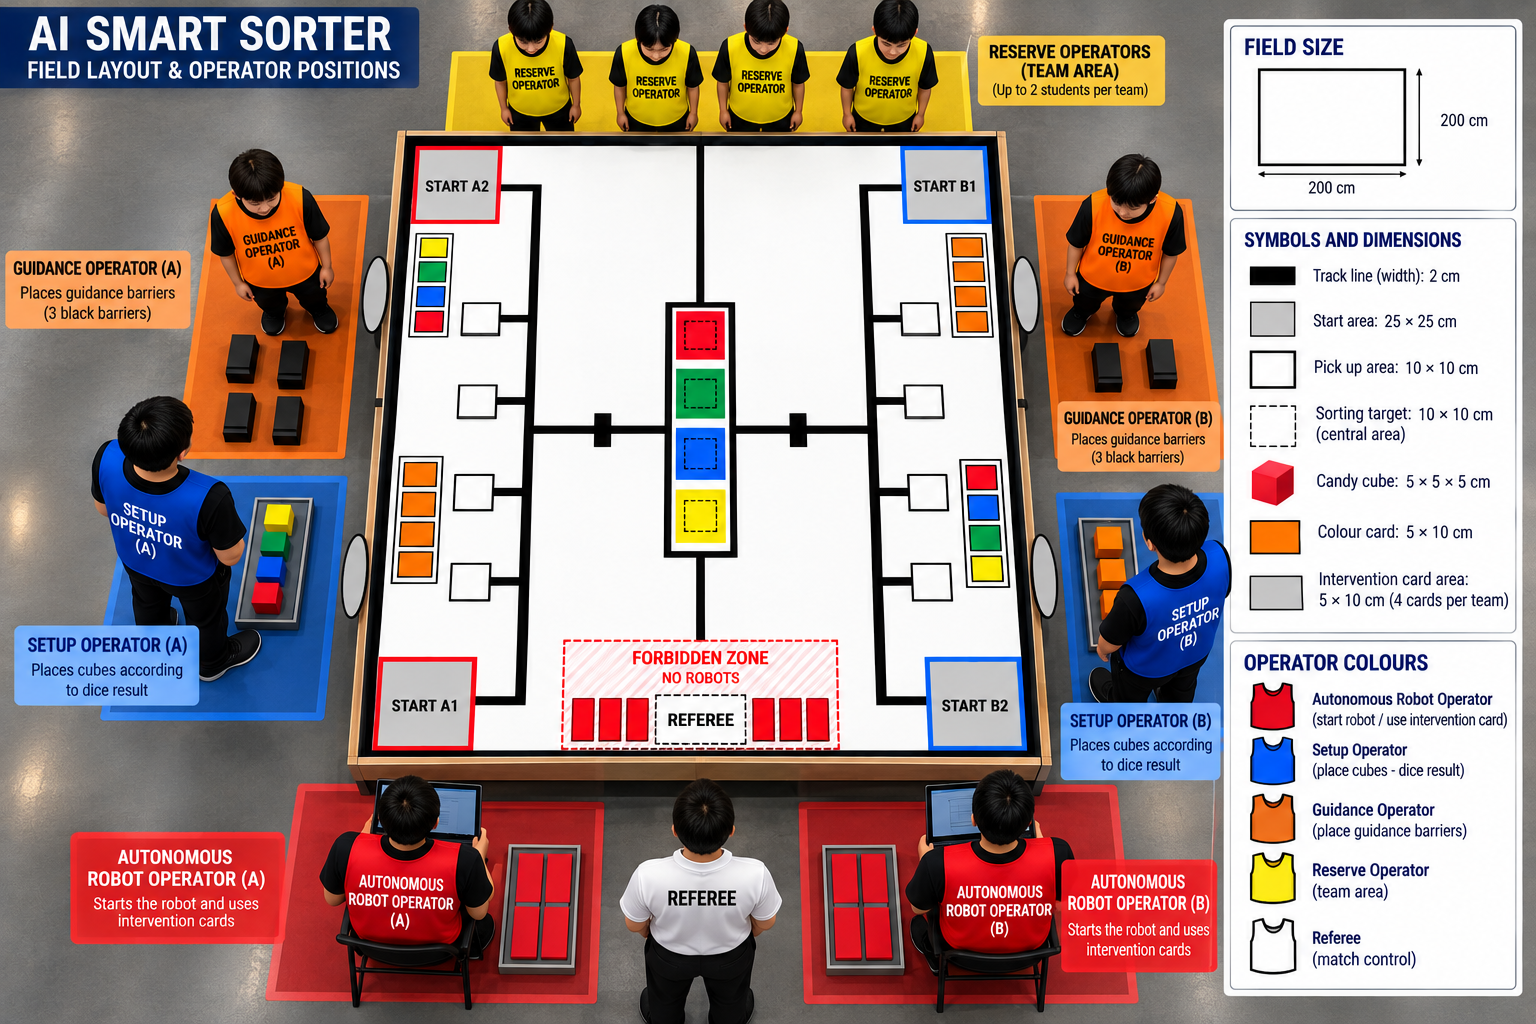
每个设置操作员掷骰子并根据其官方顺序放置四个立方体。裁判员在同时开始前检查双方的安排。
机器人自动导航到拾取分支,取出一个立方体并识别其颜色。同时携带或控制第二个立方体不会获得积分。
传送到匹配的目标并将立方体完全释放在其中。指导操作员仅使用标记的障碍槽;当共享区域被占用时,障碍物可以关闭已完成的分支或暂时阻止机器人。
机器人返回寻找下一个立方体。学生重置需要经过批准的恢复卡,并且时钟会继续运行。比赛在确认完成四格或在时间限制时结束。
| 任务 | 积分 |
|---|---|
| 立方体从拾取区域移除 | 各 5 个 |
| 立方体已送达正确目标 | 各 20 个 |
| 四种颜色全部完成 | 20奖金;基础最大 120 |
| 操作前验证人工智能视觉 | 每立方体 5 个;可选最大20个 |
| 小组赛积分:胜/平/负 | 2 / 1 / 0 |
比赛结果为主。在时间到期时,按顺序比较排序的立方体、移除的立方体、恢复卡、处罚和最后一次成功交付的时间。小组排名采用赛点、交锋结果、基础分数以及经过验证的 AI Vision Bonus。单独安装的相机不会获得任何奖金;在处理立方体之前必须展示识别能力。
设置、指导和自主机器人操作员有不同的职责。指导操作员仅将批准的障碍物放置在官方插槽中,并且从不移动机器人或触摸立方体。
启动后,禁止远程命令、指向机器人和未经授权的物理引导。机器人不得进入对方的私人半场或故意干扰对方的机器人或方格。
学生在允许的时间内进行比赛日编程、调整和维修。安全平台和传感器开放; AI视觉在此版本中是可选的。请参阅规则手册以了解确切的制裁和恢复处理。
练习每个骰子序列、可靠的立方体释放以及在共享目标区域安全等待。明确分配角色并决定您是否能够可靠地展示可选的愿景奖金。参与意味着接受官方规则手册。