निरीक्षण करें और तैयारी करें
राउंड 1 में, पांच मिनट की घड़ी में फ़ील्ड अवलोकन, अंशांकन, प्रोग्रामिंग और परीक्षण शामिल हैं। अधिकतम तीन स्वायत्त प्रारंभ की अनुमति है; सहेजा गया वैध प्रयास और उसकी पीड़ित स्थिति जुड़ी रहनी चाहिए।
एक रोबोट. दो बचाव चरण. एक टीम जो दबाव में ढल जाती है.
आपकी टीम एक रोबोट को नकली बचाव दृश्य में भेजती है। सबसे पहले इसे मार्ग और उसके सेंसरों का उपयोग करके यह तय करने के लिए कि क्या करना है, पीड़ित को स्वयं ढूंढना और स्थानांतरित करना होगा। अधिक मांग वाले डिलीवरी बिंदु को चुनने से अधिक अंक अर्जित किए जा सकते हैं, लेकिन बचाव विश्वसनीय रहना चाहिए।
फिर मिशन बदल जाता है. रेफरी द्वारा स्थानांतरण को अधिकृत करने के बाद, छात्र उसी रोबोट को दूसरी टेबल पर ले जाते हैं और टीम का एक साथी रिमोट कंट्रोल लेता है। लक्ष्य पीड़ित को इकट्ठा करना, ऊंचे सुरक्षित क्षेत्र तक पहुंचना और यदि संभव हो तो शुरुआत में वापस लौटना है। एक सरल रैंप दृष्टिकोण और एक उठाने वाला तंत्र विभिन्न रणनीतियों की पेशकश करता है।
यह एक प्रोग्रामिंग कार्य के समान ही एक व्यावहारिक टीम वर्क चुनौती है। छात्र अपने तंत्र का निरीक्षण, अंशांकन, अनुकूलन करते हैं और प्रत्येक प्रतियोगिता संचालन को स्वयं निष्पादित करते हैं। पहले दौर में तैयारी का समय शामिल है; बाद के दौर में परीक्षण किया जाएगा कि क्या टीम का समाधान कड़ी घड़ी के तहत फिर से प्रदर्शन कर सकता है।
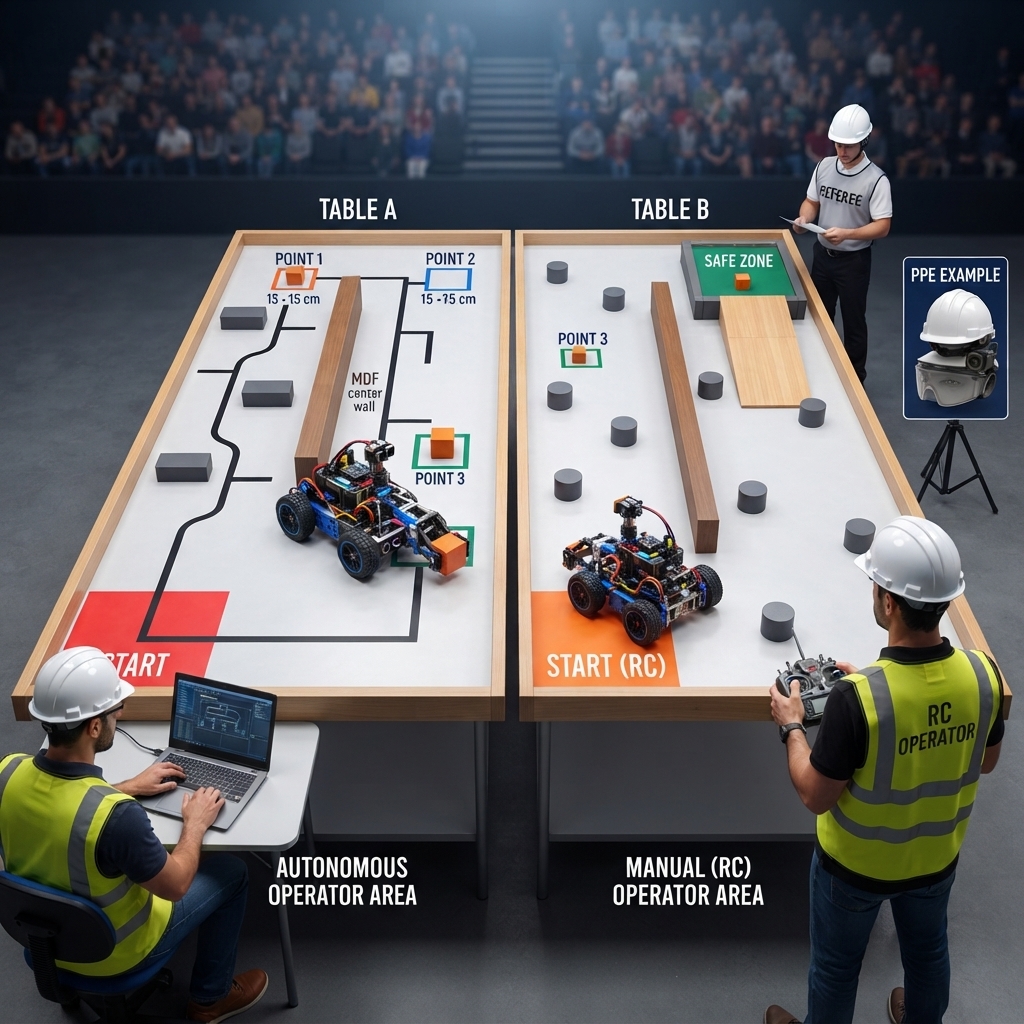
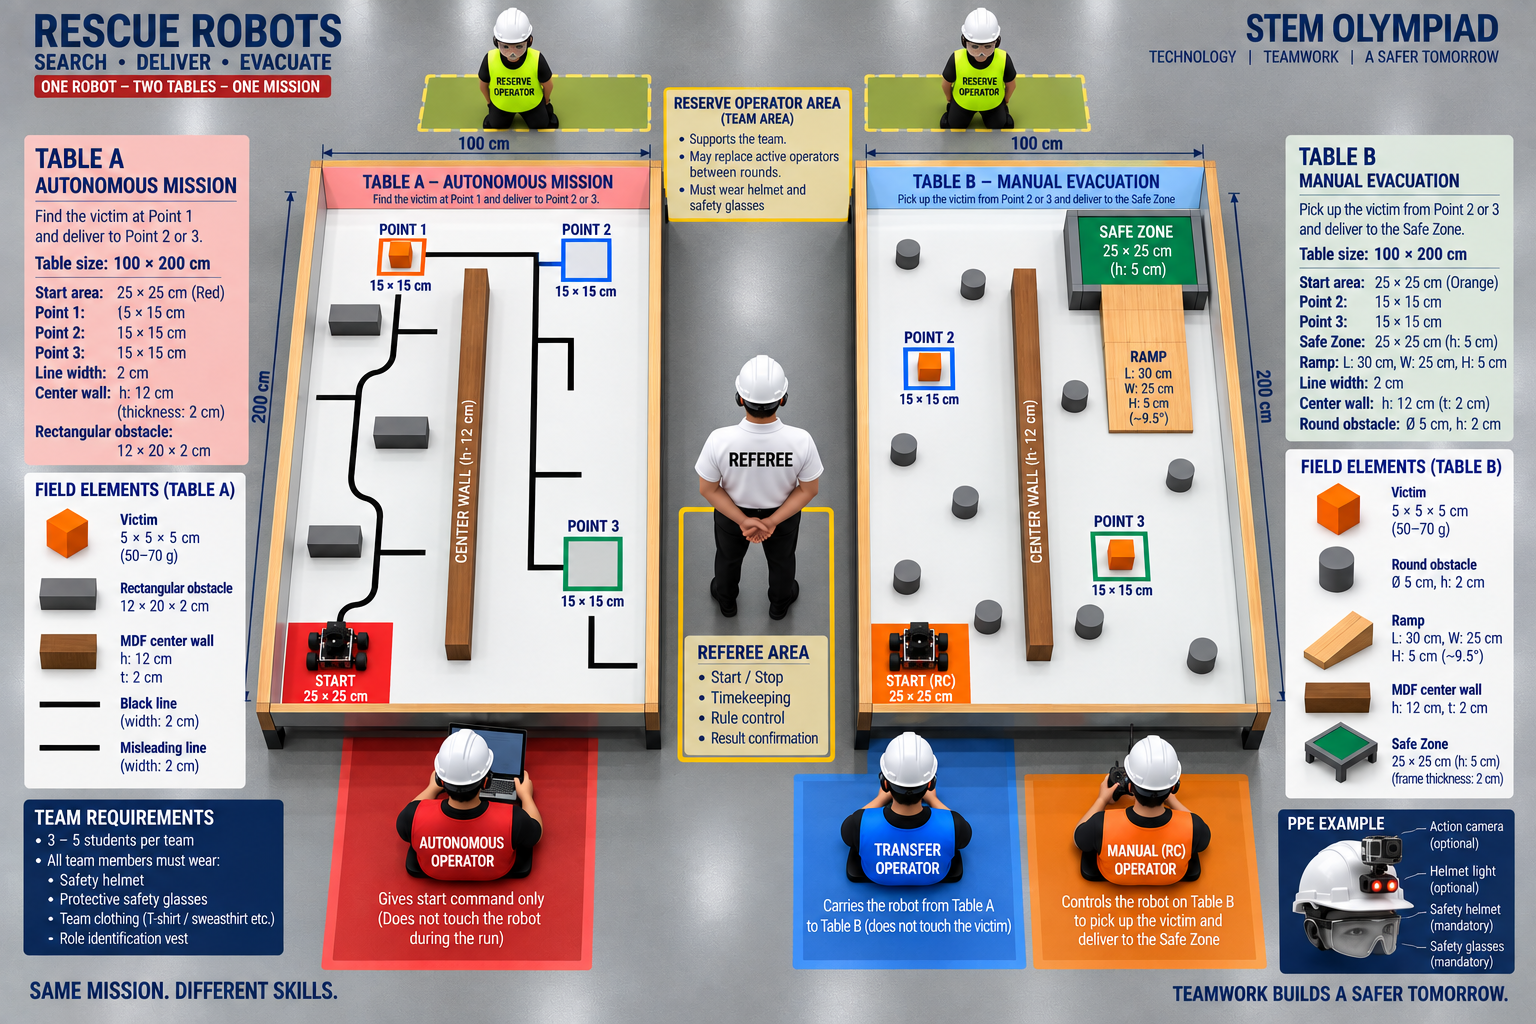
राउंड 1 में, पांच मिनट की घड़ी में फ़ील्ड अवलोकन, अंशांकन, प्रोग्रामिंग और परीक्षण शामिल हैं। अधिकतम तीन स्वायत्त प्रारंभ की अनुमति है; सहेजा गया वैध प्रयास और उसकी पीड़ित स्थिति जुड़ी रहनी चाहिए।
लाल शुरुआत छोड़ें, बिंदु 1 तक पहुंचें, पीड़ित को हटाएं और बिंदु 2 या बिंदु 3 पर पहुंचाएं। इस चरण के दौरान नियंत्रक को छुआ नहीं जाता है। राउंड 2 और 3 केवल एक स्वायत्त शुरुआत की अनुमति देते हैं।
रुकने-स्थानांतरण की प्रतीक्षा करें। ट्रांसफ़र ऑपरेटर रोबोट को चलाता है; केवल रेफरी ही पीड़ित को हिलाता है। प्राधिकरण के बाद, मैनुअल ऑपरेटर पीड़ित के पास जाता है और उसे रैंप के माध्यम से या सीधे उठाने/ले जाने के माध्यम से निकालता है।
सुरक्षित क्षेत्र में पूरी तरह से रिहा किया गया पीड़ित निकासी पूरी करता है। रोबोट को मैन्युअल स्टार्ट पर लौटाने पर अतिरिक्त अंक मिलते हैं। रेफरी चरणों और दंड दोनों को एक साथ रिकॉर्ड करता है।
| कार्य | अंक |
|---|---|
| बिंदु 2/बिंदु 3 के माध्यम से तालिका ए | 50/65 तक |
| टेबल बी रैंप/डायरेक्ट लिफ्ट या कैरी के माध्यम से | 55/65 तक |
| उच्चतम संभव राउंड स्कोर | 130 |
| संयुक्त रूप से सर्वश्रेष्ठ दो राउंड | 260 |
प्वाइंट 2 और प्वाइंट 3 डिलीवरी वैकल्पिक हैं, जैसे रैंप और प्रत्यक्ष निकासी स्कोर हैं। अंतिम रैंकिंग में दो उच्चतम नेट राउंड स्कोर जोड़े जाते हैं। टाई पहले गिने गए राउंड के स्वायत्त स्कोर की तुलना करते हैं, फिर सर्वश्रेष्ठ राउंड और शेष नियम पुस्तिका मानदंड की तुलना करते हैं।
सक्रिय भूमिकाएँ स्वायत्त ऑपरेटर, ट्रांसफर ऑपरेटर और मैनुअल ऑपरेटर हैं; राउंड के बीच रिज़र्व उन्हें प्रतिस्थापित कर सकता है। छात्र निरीक्षण से लेकर सभी अंशांकन, प्रोग्रामिंग, मरम्मत और संचालन करते हैं।
प्रतियोगिता क्षेत्र में सभी छात्रों के लिए सुरक्षा हेलमेट और आंखों की सुरक्षा अनिवार्य है। रोल वेस्ट दृश्यमान रहना चाहिए। एक ही विद्युत चालित रोबोट को दोनों नियंत्रण मोड का समर्थन करना चाहिए।
स्थानांतरण के दौरान किसी मरम्मत या रीप्रोग्रामिंग की अनुमति नहीं है। अनधिकृत स्पर्श, तालिका ए के दौरान नियंत्रक का उपयोग, विनाशकारी संचालन और अनधिकृत पुनरारंभ किसी प्रयास को समाप्त या अमान्य कर सकते हैं। अभ्यास करने से पहले पूरी दंड तालिका पढ़ें।
रेफरी-नियंत्रित स्थानांतरण सहित, अपनी सौंपी गई भूमिकाओं के साथ पूर्ण अनुक्रम का अभ्यास करें। केवल नेविगेशन ही नहीं, बल्कि भरोसेमंद पीड़ित रिहाई और सुरक्षित क्षेत्र प्लेसमेंट का भी परीक्षण करें। भागीदारी का तात्पर्य आधिकारिक नियम पुस्तिका की स्वीकृति से है; सभी टीमों, आकाओं और छात्रों को इसे पढ़ना, समझना और इसका अनुपालन करना चाहिए।
अपना प्रोजेक्ट तैयार करने से पहले आधिकारिक प्रतियोगिता नियम, मूल्यांकन मानदंड, प्रोजेक्ट आवश्यकताएं और सबमिशन दिशानिर्देश देखें।