Forlad parkering og læs
Robotten forlader P autonomt og når Loading. Menneskelig interaktion begynder først efter en gyldig stationsankomst, et stop på mindst to sekunder, RØD status og dommerautorisation.
Genkend skiltene, kommuniker destinationen og aflever på tværs af en miniatureby.
Dit team driver en miniatureleveringsservice. Robotten forlader sit parkeringsområde, samler last og rejser mellem bystationer ved at genkende vejskiltene og destinationskommandoer. Et synligt RGB-lys fortæller dommeren, hvad robotten har forstået, og hvad den gør.
Leveringskæden forbinder Loading, B, A og C før tilbagevenden til parkering. Ved lovlige stationsstop læsser og læsser eleverne gods og præsenterer den næste destination. Mellem stationerne bevæger robotten sig autonomt, så eleverne ikke kan styre den med stemme, bevægelser eller elektroniske kontroller.
Denne udfordring belønner et klart partnerskab mellem mennesker og et autonomt system. Jævn kørsel alene er ikke nok: Robotten skal genkende information, vise den korrekte status, stoppe sikkert og bringe hver last til dens tilsigtede destination. Missionsafslutning betyder noget før hastighed.
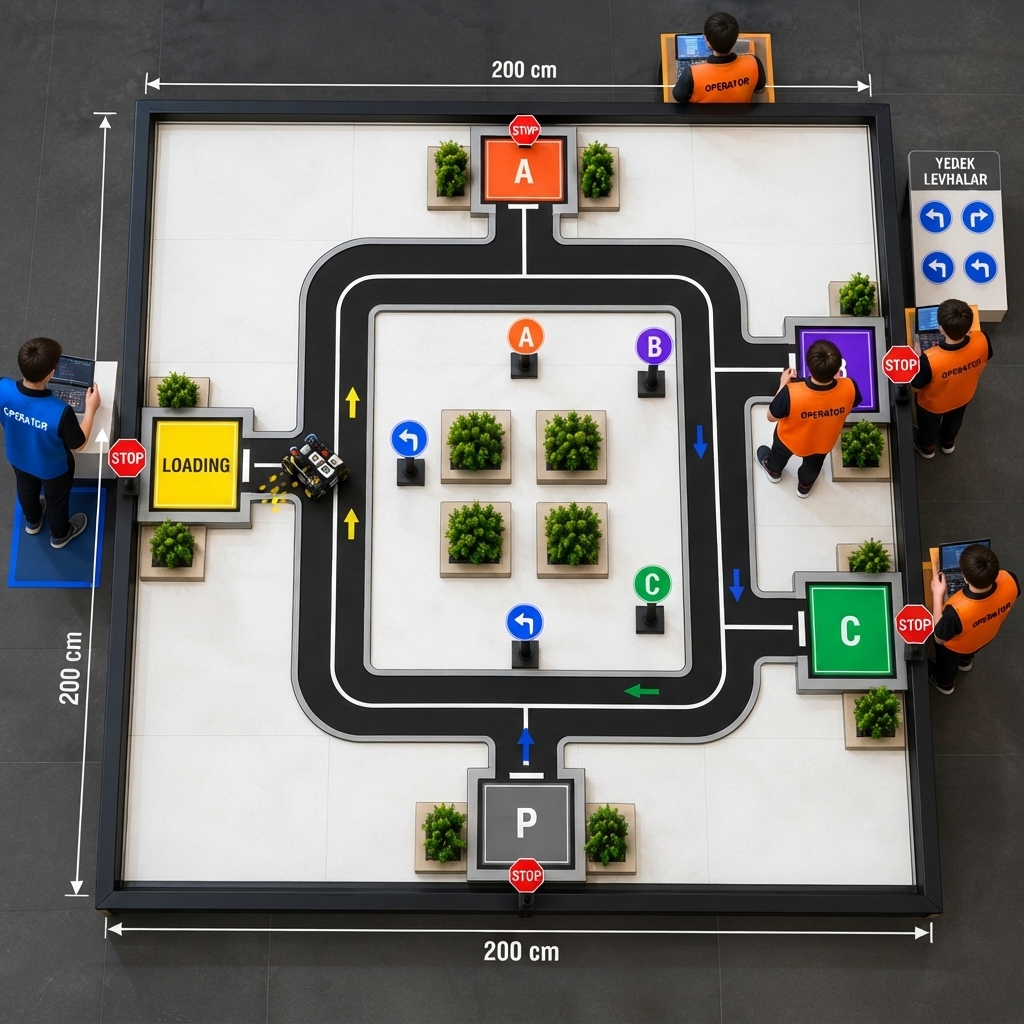
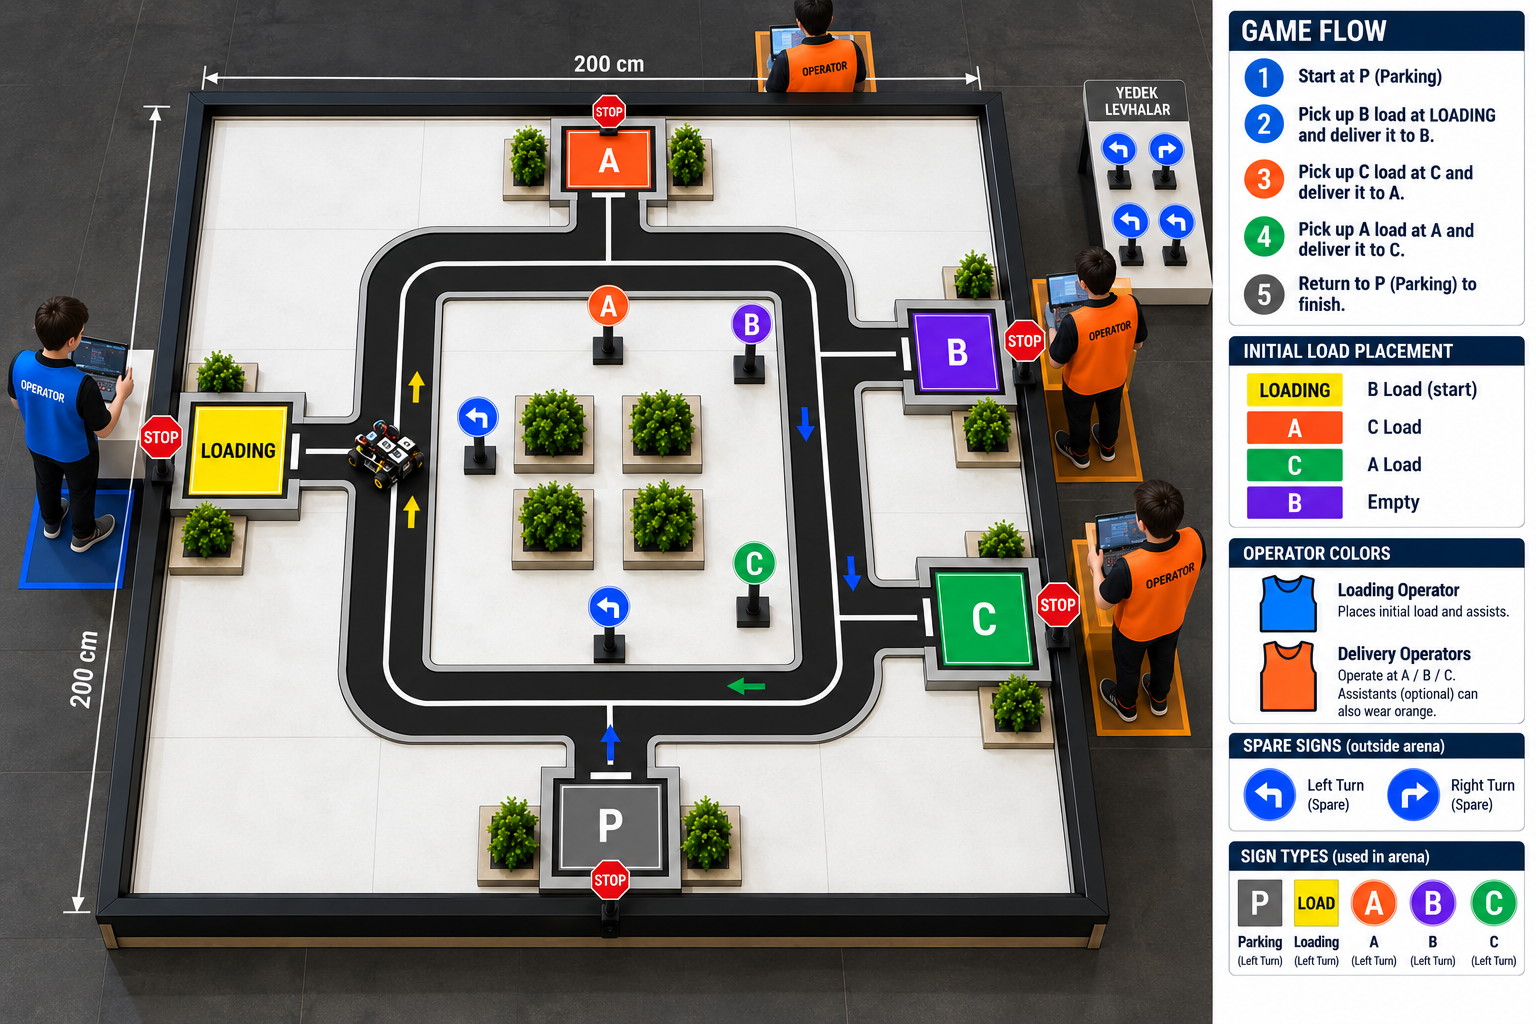
Robotten forlader P autonomt og når Loading. Menneskelig interaktion begynder først efter en gyldig stationsankomst, et stop på mindst to sekunder, RØD status og dommerautorisation.
Eleverne læsser B-last og viser B-destinationen. Robotten viser destinationsstatus, adlyder VENSTRE/HØJRE-skiltene og kører autonomt til B.
Ved B losse B-last og last A-last; kl A losser A-last og læs C-last. Studerende må kun udføre de autoriserede stationsinteraktioner. De kan ikke ændre tegn, mens robotten bevæger sig.
Efter aflæsning af C-last, vis P/HJEM. Robotten vender tilbage til P, fuldfører parkering og signalerer HVID. Uret inkluderer enhver indlæsning, genkendelse og gendannelse.
| Opgave | Points |
|---|---|
| P til indlæsning | Op til 10 |
| Levering til B | Op til 25 |
| Levering til A | Op til 25 |
| Levering til C | Op til 25 |
| Vend tilbage til P | Op til 15 |
| Et løb / bedste to kombineret | 100/200 maksimum |
Scores adskiller destinationsgenkendelse med korrekt RGB, skilteudførelse, stationsindgang, lovligt STOP og godslevering. At røre en grænse alene er ikke lovlig godsankomst. Fuld og delvis adgangsscore er alternativer. De to bedste nettoløb tilføjes; bånd overvejer først færre inddrivelser, flere gennemførte leverancer og flere fuldstændige poster før senere regelbogskriterier.
RGB-tilstande er RØD for STOP, GUL for Loading, GRØN for B, ORANGE for A, BLÅ for C og HVID for P/HJEM. Disse statusfarver er ikke stationens baggrundsfarver.
Stationsoperatører må kun indlæse, losse, rotere/orientere den stoppede robot og fremvise godkendte kommandoer efter de lovlige stopbetingelser og dommerens tilladelse. Robotten kan ikke bæres langs ruten, omprogrammeres eller omkalibreres under en løbetur.
Hvert løb skal registreres af holdet. Ingen ekstern elektronisk kørsel eller fysisk/verbal styring er tilladt under bevægelse. Eleverne gennemgår scoren med dommeren; mentorer må ikke deltage eller give taktisk assistance under en løbetur.
Øv den fulde lastkæde, synlige RGB-tilstande og et gentageligt to-sekunders stop. Tjek, hvad der tæller som fuld stationsadgang, og øv dig på Recovery Card-proceduren. Alle deltagere og mentorer skal læse og følge den officielle regelbog.
Gennemgå de officielle regler, bedømmelseskriterier og projektkrav.