Lasciare il parcheggio e caricare
Il robot parte autonomamente da P e raggiunge Loading. L'interazione umana inizia solo dopo l'arrivo in stazione valido, una sosta della durata di almeno due secondi, lo stato ROSSO e l'autorizzazione dell'arbitro.
Riconosci la segnaletica, comunica la destinazione e consegna in una città in miniatura.
Il tuo team gestisce un servizio di consegna in miniatura. Il robot esce dal parcheggio, raccoglie il carico e viaggia tra le stazioni cittadine riconoscendo la segnaletica stradale e i comandi di destinazione. Una luce RGB visibile comunica all'arbitro cosa il robot ha capito e cosa sta facendo.
La catena di consegna collega Caricamento, B, A e C prima del ritorno al parcheggio. Alle fermate delle stazioni legali, gli studenti scaricano e caricano il carico e presentano la destinazione successiva. Tra le stazioni il robot si muove autonomamente, quindi gli studenti non possono guidarlo con la voce, i gesti o i controlli elettronici.
Questa sfida premia una chiara partnership tra le persone e un sistema autonomo. Una guida fluida da sola non è sufficiente: il robot deve riconoscere le informazioni, mostrare lo stato corretto, fermarsi in sicurezza e portare ogni carico alla destinazione prevista. Il completamento della missione conta prima della velocità.
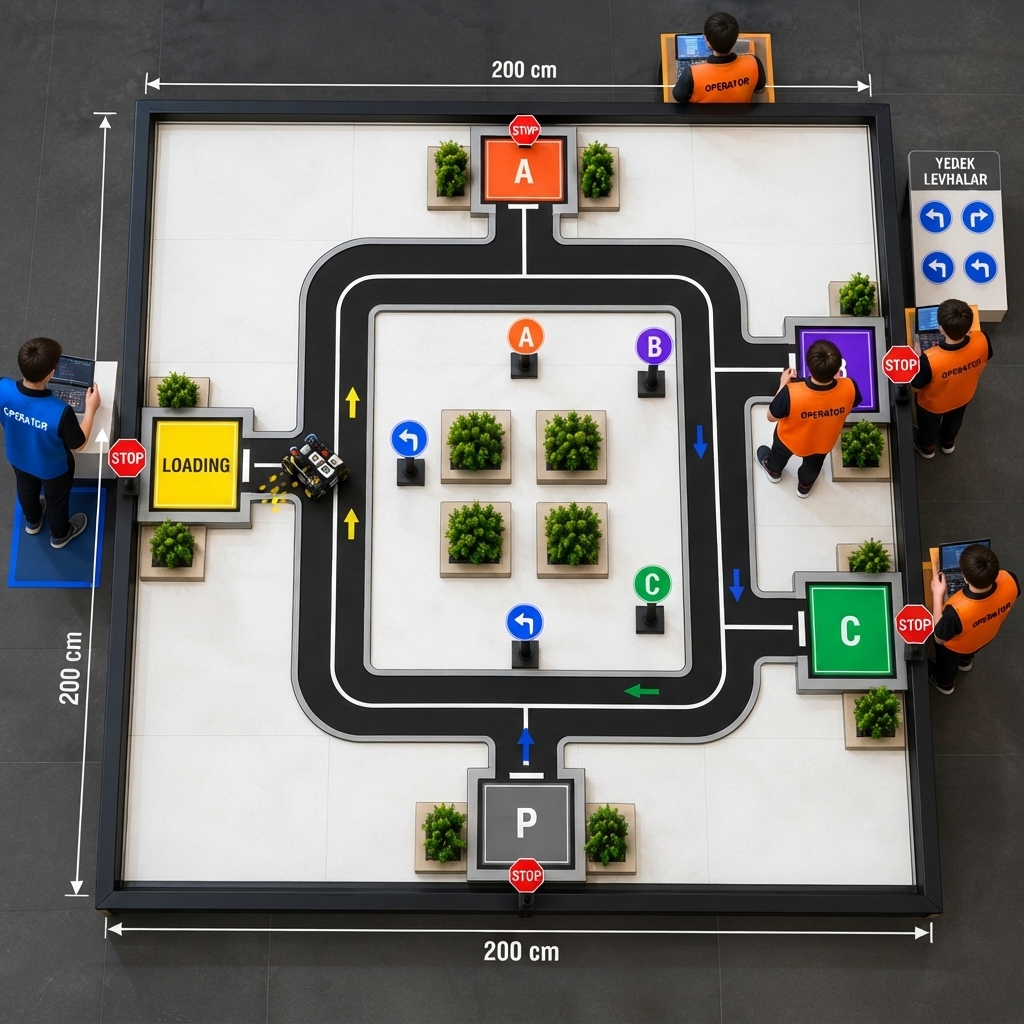
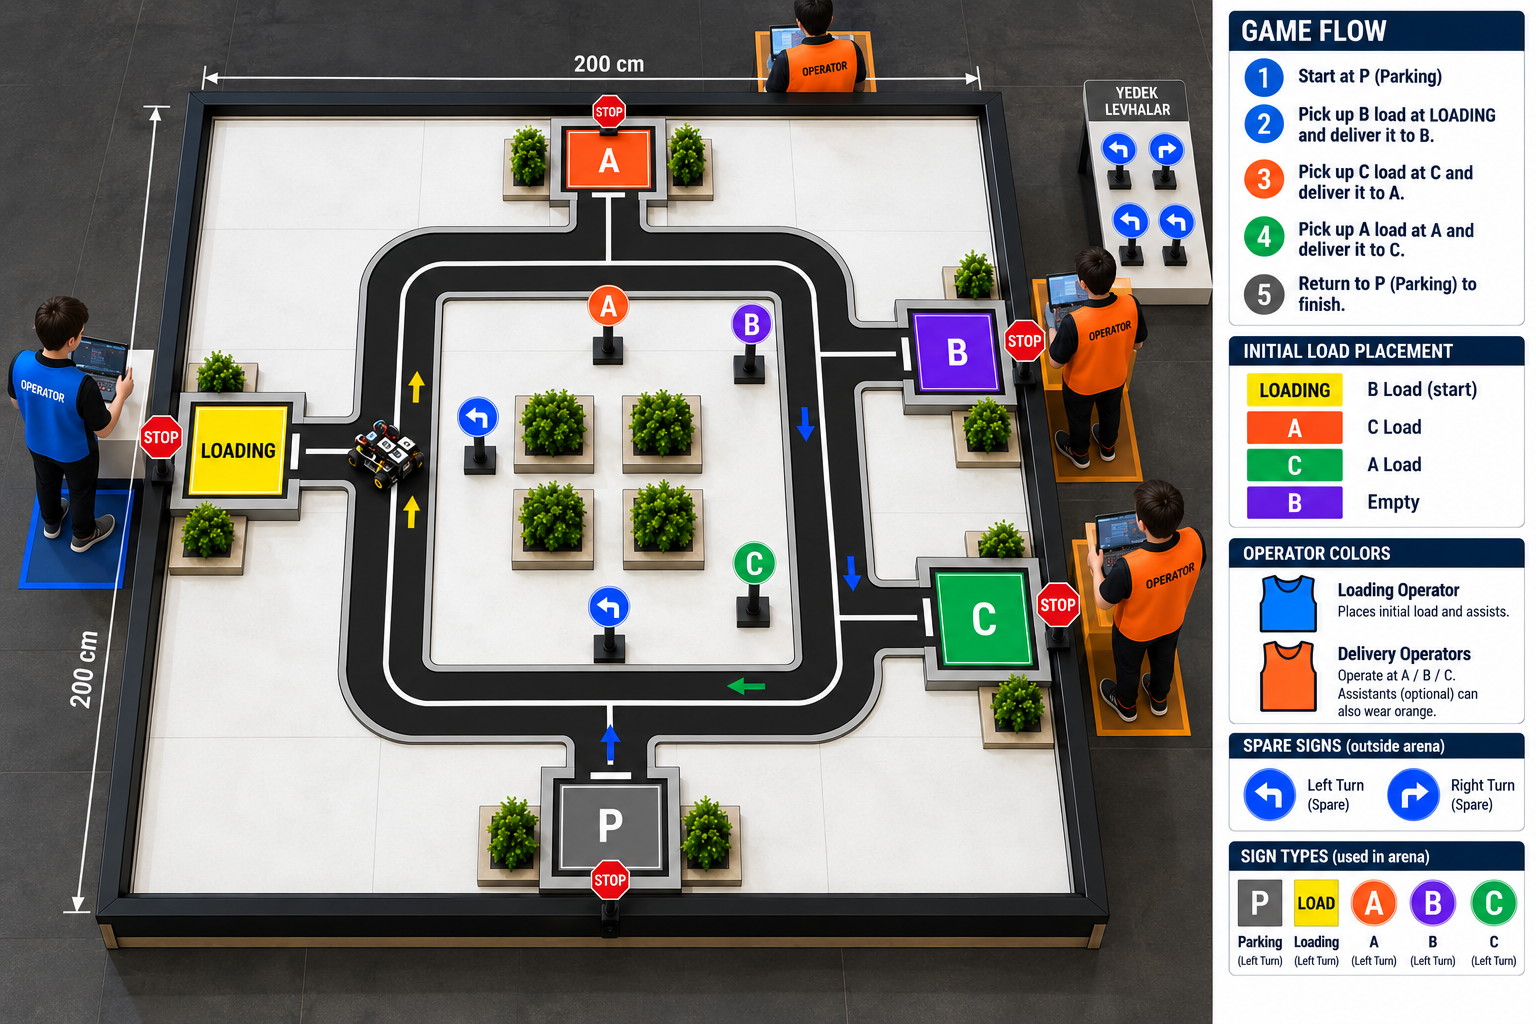
Il robot parte autonomamente da P e raggiunge Loading. L'interazione umana inizia solo dopo l'arrivo in stazione valido, una sosta della durata di almeno due secondi, lo stato ROSSO e l'autorizzazione dell'arbitro.
Gli studenti caricano il carico B e mostrano la destinazione B. Il robot visualizza lo stato di destinazione, obbedisce alla segnaletica SINISTRA/DESTRA e viaggia autonomamente verso B.
In B scarica il carico B e carica il carico A; ad A scarica il carico A e carica il carico C. Gli studenti possono eseguire solo le interazioni autorizzate in postazione. Non possono cambiare segnale mentre il robot è in movimento.
Dopo aver scaricato il carico C, mostra P/HOME. Il robot ritorna in P, completa il parcheggio e segnala BIANCO. L'orologio comprende ogni azione di caricamento, riconoscimento e recupero.
| Compito | Punti |
|---|---|
| P al caricamento | Fino a 10 |
| Consegna a B | Fino a 25 |
| Consegna ad A | Fino a 25 |
| Consegna a C | Fino a 25 |
| Ritorna a p | Fino a 15 |
| Una corsa/migliori due combinate | 100/200 massimo |
I punteggi distinguono il riconoscimento della destinazione con il corretto RGB, l'esecuzione della segnaletica, l'ingresso in stazione, lo STOP legale e la consegna della merce. Toccare solo un confine non è un arrivo legale del carico. I punteggi completi e parziali sono alternative. Vengono sommati i due migliori punti netti; I pareggi considerano innanzitutto meno recuperi, più consegne completate e più voci complete prima dei successivi criteri del regolamento.
Gli stati RGB sono ROSSO per STOP, GIALLO per Caricamento, VERDE per B, ARANCIONE per A, BLU per C e BIANCO per P/HOME. Questi colori di stato non sono i colori di sfondo della stazione.
Gli operatori della stazione possono caricare, scaricare, ruotare/orientare il robot fermo e presentare comandi approvati solo dopo le condizioni legali di arresto e il permesso dell'arbitro. Il robot non può essere trasportato lungo il percorso, riprogrammato o ricalibrato durante una corsa.
Ogni corsa deve essere registrata dalla squadra. Durante il movimento non è consentita la guida elettronica esterna o lo sterzo fisico/verbale. Gli studenti rivedono il punteggio con l'arbitro; i mentori non possono entrare o fornire assistenza tattica durante una corsa.
Prova l'intera catena di carico, gli stati RGB visibili e una sosta ripetibile di due secondi. Controlla cosa conta come ingresso completo alla stazione ed esercitati con la procedura della Recovery Card. Tutti i partecipanti e i mentori devono leggere e seguire il regolamento ufficiale.
Consulta le regole ufficiali del concorso, i criteri di valutazione, i requisiti del progetto e le linee guida per la presentazione prima di preparare il tuo progetto.