Salir del parking y cargar
El robot sale de P de forma autónoma y llega a Carga. La interacción humana comienza sólo después de una llegada válida a la estación, una parada de al menos dos segundos, el estado ROJO y la autorización del árbitro.
Reconoce las señales, comunica el destino y realiza entregas en una ciudad en miniatura.
Su equipo dirige un servicio de entrega en miniatura. El robot sale de su zona de aparcamiento, recoge la carga y viaja entre estaciones de la ciudad reconociendo las señales de tráfico y los comandos de destino. Una luz RGB visible le indica al árbitro lo que el robot ha entendido y lo que está haciendo.
La cadena de entrega une Cargando, B, A y C antes de regresar al estacionamiento. En las paradas legales de las estaciones, los estudiantes descargan y cargan carga y presentan el próximo destino. Entre estaciones, el robot se mueve de forma autónoma, por lo que los estudiantes no pueden controlarlo mediante voz, gestos o controles electrónicos.
Este desafío premia una asociación clara entre las personas y un sistema autónomo. Una conducción suave por sí sola no es suficiente: el robot tiene que reconocer la información, mostrar el estado correcto, detenerse de forma segura y llevar cada carga a su destino previsto. La finalización de la misión importa más que la velocidad.
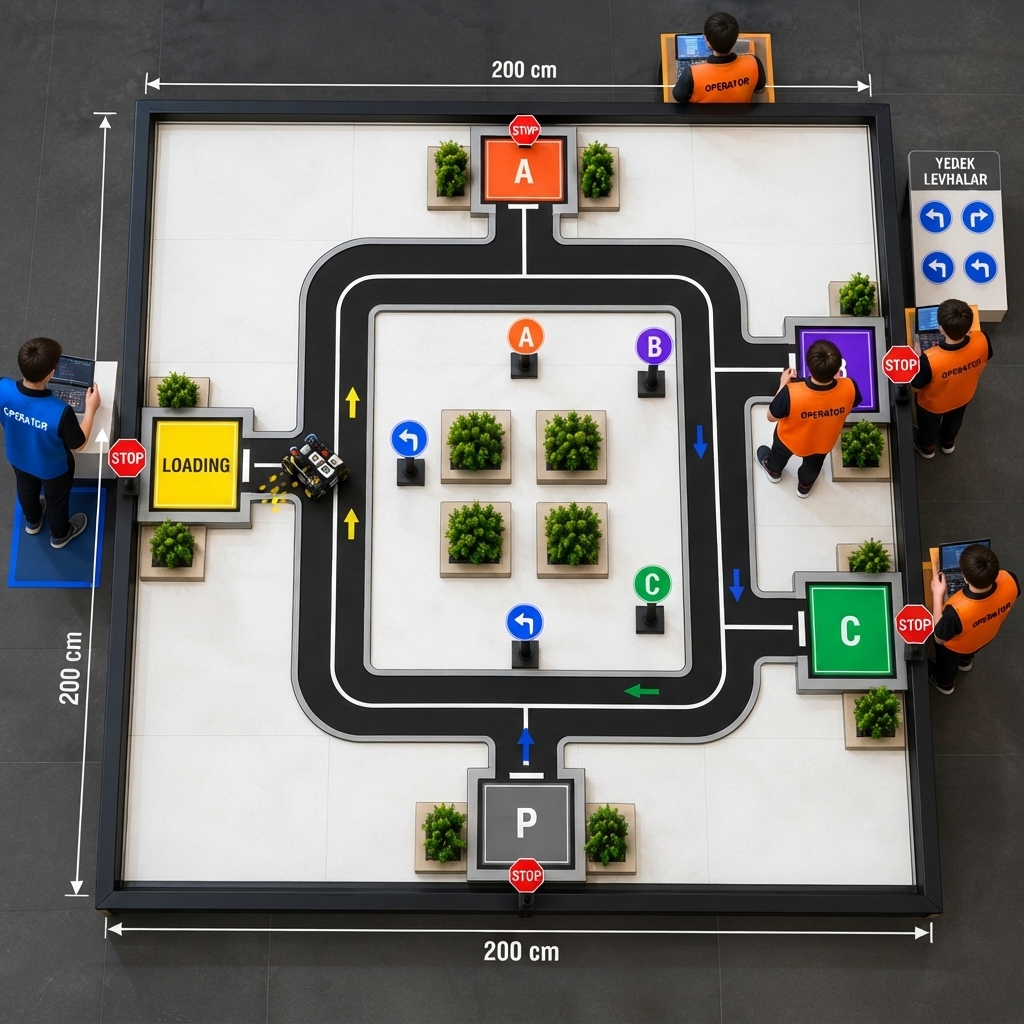
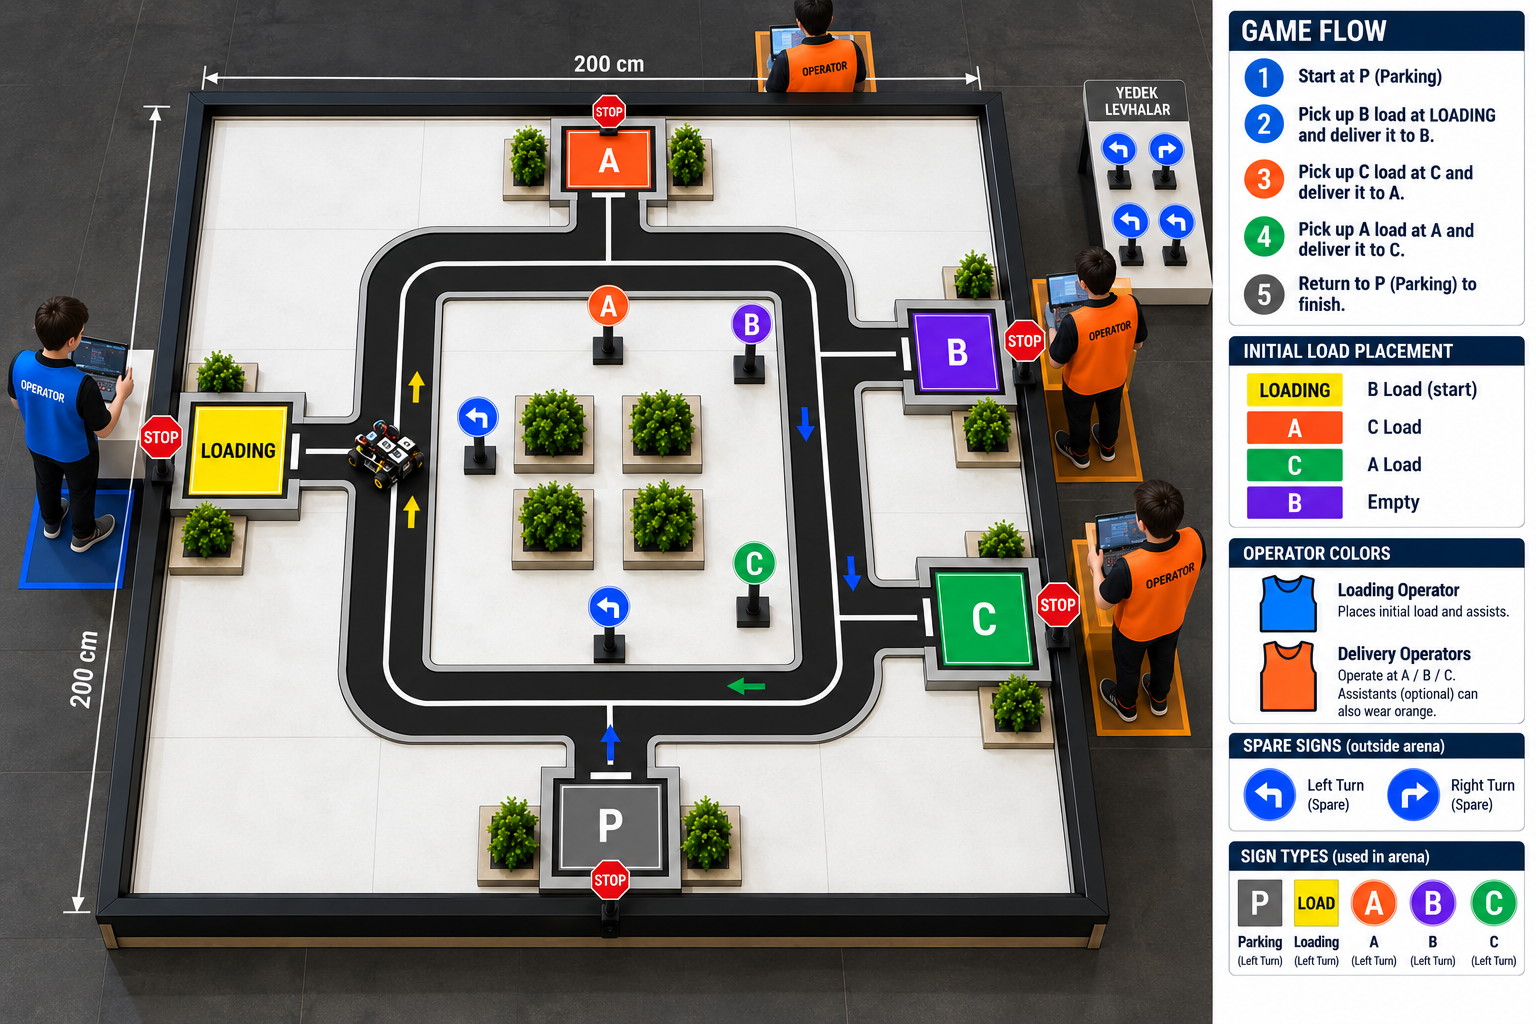
El robot sale de P de forma autónoma y llega a Carga. La interacción humana comienza sólo después de una llegada válida a la estación, una parada de al menos dos segundos, el estado ROJO y la autorización del árbitro.
Los estudiantes cargan la carga B y muestran el destino B. El robot muestra el estado de destino, obedece las señales IZQUIERDA/DERECHA y se desplaza de forma autónoma hasta B.
En B descargue la carga B y cargue la carga A; en A descarga la carga A y carga la carga C. Los estudiantes pueden realizar únicamente las interacciones autorizadas en la estación. No pueden cambiar de señal mientras el robot está en movimiento.
Después de descargar la carga C, muestre P/HOME. El robot regresa a P, completa el estacionamiento y señala a BLANCO. El reloj incluye todas las acciones de carga, reconocimiento y recuperación.
| Tarea | Puntos |
|---|---|
| P a carga | hasta 10 |
| Entrega a B | hasta 25 |
| Entrega a A | hasta 25 |
| Entrega a C | hasta 25 |
| Volver a P | hasta 15 |
| Una carrera / dos mejores combinadas | 100/200 máximo |
Las puntuaciones distinguen el reconocimiento del destino con RGB correcto, ejecución de señales, entrada a la estación, PARADA legal y entrega de carga. Tocar un límite por sí solo no constituye una llegada legal de carga. Las puntuaciones de entrada totales y parciales son alternativas. Se suman las dos mejores carreras netas; Los empates primero consideran menos recuperaciones, más entregas completadas y más entradas completas antes de los criterios posteriores del libro de reglas.
Los estados RGB son ROJO para DETENER, AMARILLO para Cargando, VERDE para B, NARANJA para A, AZUL para C y BLANCO para P/INICIO. Estos colores de estado no son los colores de fondo de la estación.
Los operadores de la estación pueden cargar, descargar, rotar/orientar el robot detenido y presentar comandos aprobados solo después de las condiciones legales de parada y el permiso del árbitro. El robot no se puede transportar a lo largo de la ruta, ni reprogramarlo ni recalibrarlo durante una carrera.
Cada carrera debe ser registrada por el equipo. No se permite la conducción electrónica externa ni la dirección física/verbal durante el movimiento. Los estudiantes revisan el puntaje con el árbitro; Los mentores no pueden entrar ni dar asistencia táctica durante una carrera.
Ensaye la cadena de carga completa, los estados RGB visibles y una parada repetible de dos segundos. Verifique lo que cuenta como entrada a la estación completa y practique el procedimiento de la Tarjeta de Recuperación. Todos los participantes y mentores deben leer y seguir el libro de reglas oficial.
Revise las reglas oficiales del concurso, los criterios de evaluación, los requisitos del proyecto y las pautas de presentación antes de preparar su proyecto.