주차장을 떠나 짐을 싣고
로봇은 자동으로 P를 떠나 로딩에 도달합니다. 인간 상호 작용은 유효한 역 도착, 최소 2초 동안 정지, RED 상태 및 심판 승인 후에만 시작됩니다.
귀하의 팀은 소형 배달 서비스를 운영하고 있습니다. 로봇은 도로 표지판과 목적지 명령을 인식해 주차 공간을 떠나 화물을 모으고 시내 역 간을 이동한다. 눈에 보이는 RGB 조명은 로봇이 무엇을 이해했는지, 무엇을 하고 있는지 심판에게 알려줍니다.
배달 체인은 주차장으로 돌아가기 전에 Loading, B, A 및 C를 연결합니다. 법정 정류장에서 학생들은 화물을 내리고 싣고 다음 목적지를 제시합니다. 스테이션 사이에서 로봇은 자율적으로 이동하므로 학생들은 음성, 제스처 또는 전자 제어를 통해 로봇을 조종할 수 없습니다.
이 과제는 사람과 자율 시스템 간의 명확한 파트너십을 보상합니다. 부드러운 운전만으로는 충분하지 않습니다. 로봇은 정보를 인식하고, 올바른 상태를 표시하고, 안전하게 정지하고 각 화물을 원하는 목적지로 운반해야 합니다. 속도보다 임무 완료가 중요합니다.
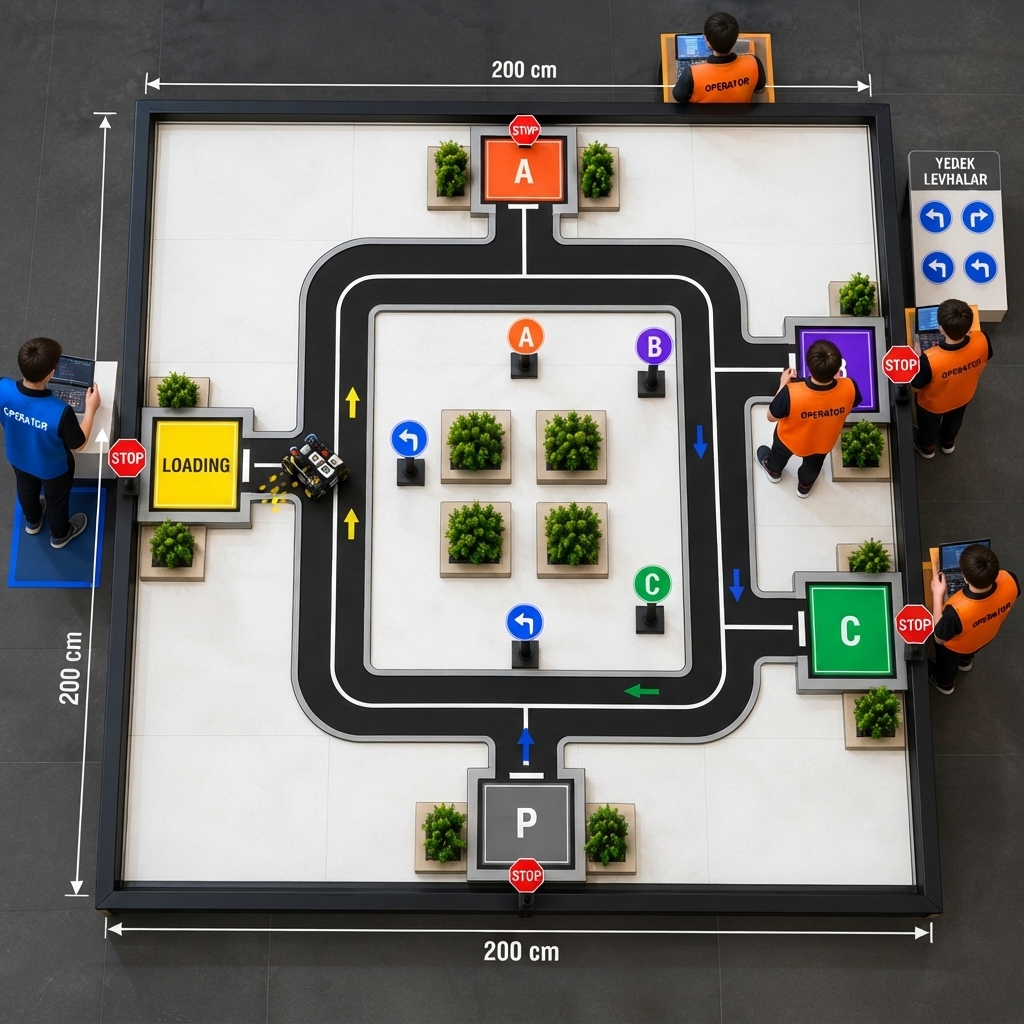
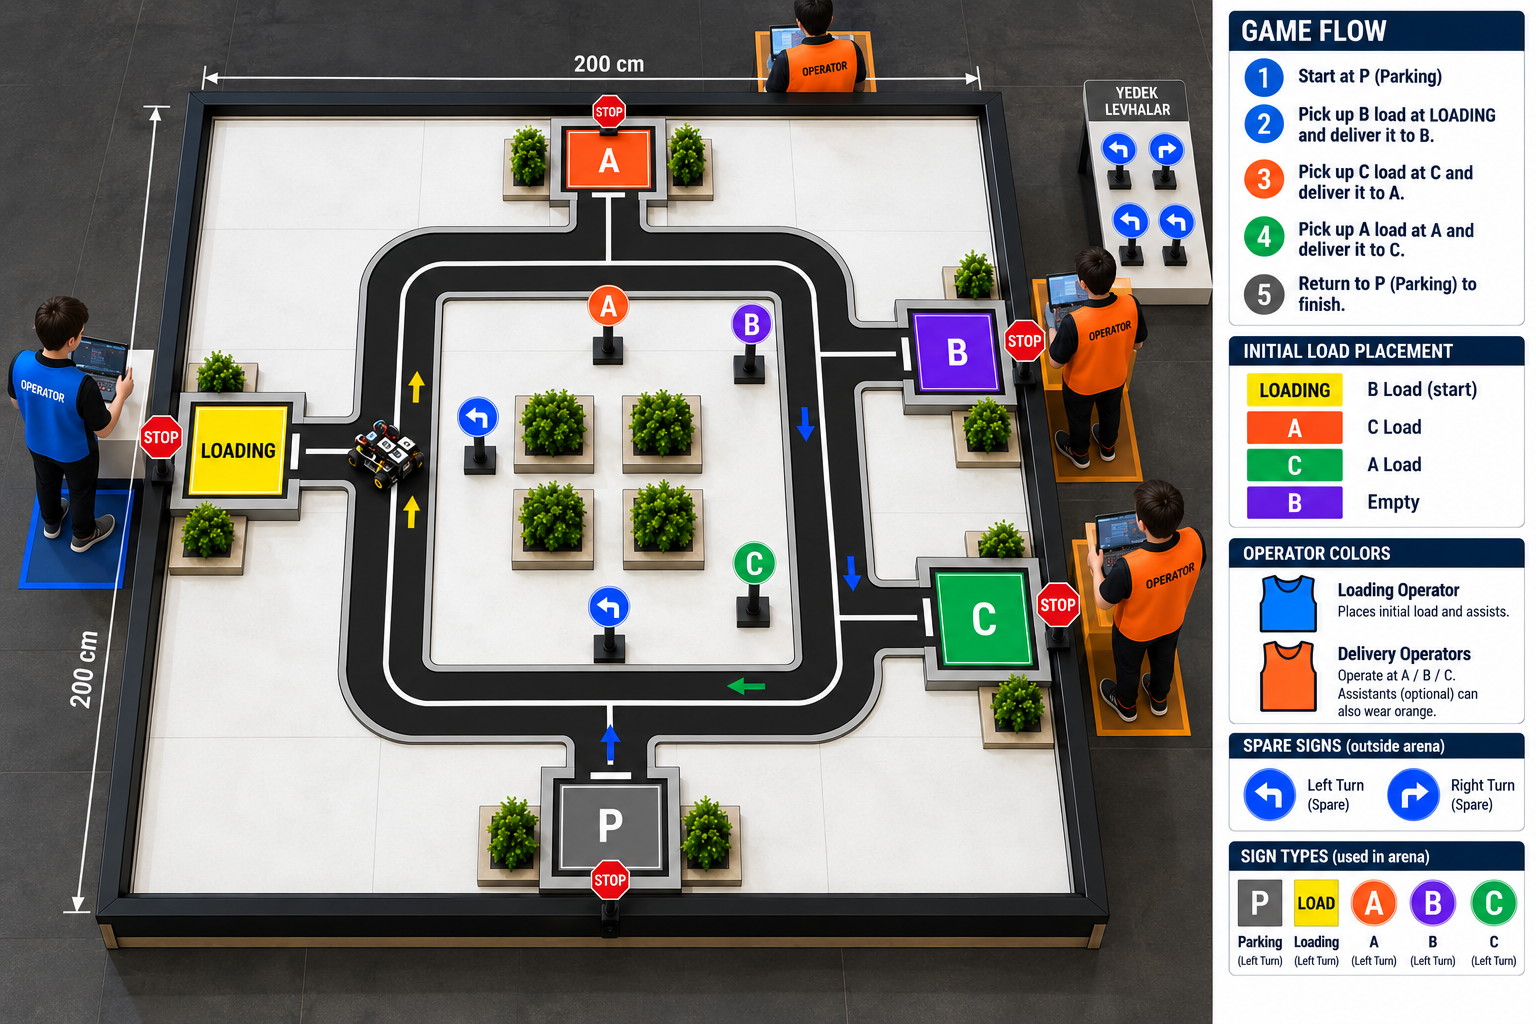
로봇은 자동으로 P를 떠나 로딩에 도달합니다. 인간 상호 작용은 유효한 역 도착, 최소 2초 동안 정지, RED 상태 및 심판 승인 후에만 시작됩니다.
학생들은 B 화물을 싣고 B 목적지를 보여줍니다. 로봇은 목적지 상태를 표시하고 LEFT/RIGHT 표시에 따라 자율적으로 B로 이동합니다.
B에서 B 화물을 내리고 A 화물을 싣습니다. A에서 A 화물을 내리고 C 화물을 싣습니다. 학생들은 승인된 스테이션 상호 작용만 수행할 수 있습니다. 로봇이 움직이는 동안에는 신호를 변경할 수 없습니다.
C 화물 하역 후 P/HOME을 보여주세요. 로봇은 P로 돌아와 주차를 완료하고 WHITE 신호를 보냅니다. 시계에는 모든 로딩, 인식 및 복구 작업이 포함됩니다.
| 작업 | 포인트 |
|---|---|
| P에서 로딩 중 | 최대 10개 |
| B에게 배달 | 최대 25개 |
| A에게 배달 | 최대 25개 |
| C에게 배달 | 최대 25개 |
| P로 돌아가기 | 최대 15개 |
| 1런/베스트 2결합 | 100/200 최대 |
점수는 올바른 RGB, 표지판 실행, 역 진입, 합법적인 정지 및 화물 배송을 통해 목적지 인식을 구별합니다. 경계선에 닿는 것만으로는 화물 도착이 합법적이지 않습니다. 전체 및 부분 입학 점수가 대안입니다. 두 가지 최상의 순 실행이 추가됩니다. 동점인 경우 나중에 규칙서 기준에 앞서 더 적은 복구 횟수, 더 많은 배송 완료 및 더 많은 전체 항목을 먼저 고려합니다.
RGB 상태는 정지의 경우 빨간색, 로딩의 경우 노란색, B의 경우 녹색, A의 경우 주황색, C의 경우 파란색, P/HOME의 경우 흰색입니다. 이러한 상태 색상은 스테이션 배경 색상이 아닙니다.
스테이션 운영자는 정지된 로봇을 로드, 언로드, 회전/방향 지정하고 합법적인 정지 조건 및 심판의 허가 후에만 승인된 명령을 제시할 수 있습니다. 로봇은 경로를 따라 이동할 수 없으며, 실행 중에 다시 프로그래밍하거나 재보정할 수 없습니다.
모든 달리기는 팀에서 기록해야 합니다. 이동 중에는 외부 전자 운전이나 물리적/언어적 조향이 허용되지 않습니다. 학생들은 심판과 함께 점수를 검토합니다. 멘토는 달리는 동안 입장하거나 전술적 지원을 제공할 수 없습니다.
전체 화물 체인, 가시적 RGB 상태 및 반복 가능한 2초 정지를 연습해 보세요. 전체 스테이션 진입으로 간주되는 것이 무엇인지 확인하고 복구 카드 절차를 연습하십시오. 모든 참가자와 멘토는 공식 규정서를 읽고 따라야 합니다.