Verlaat de parkeerplaats en laad
De robot verlaat P autonoom en bereikt Loading. Menselijke interactie begint pas na een geldige aankomst op het station, een stop van minimaal twee seconden, de RED-status en autorisatie van de scheidsrechter.
Herken de borden, communiceer de bestemming en bezorg in een miniatuurstad.
Jouw team runt een miniatuurbezorgservice. De robot verlaat zijn parkeerplaats, verzamelt vracht en reist tussen stadsstations door de verkeersborden en bestemmingsopdrachten te herkennen. Een zichtbaar RGB-licht vertelt de scheidsrechter wat de robot heeft begrepen en wat hij doet.
De leveringsketen verbindt Laden, B, A en C voordat u terugkeert naar de parkeerplaats. Bij legale stationshaltes lossen en laden studenten vracht en presenteren ze de volgende bestemming. Tussen stations beweegt de robot autonoom, zodat studenten hem niet kunnen besturen met stem, gebaren of elektronische bediening.
Deze uitdaging beloont een duidelijk partnerschap tussen mensen en een autonoom systeem. Soepel rijden alleen is niet voldoende: de robot moet informatie herkennen, de juiste status weergeven, veilig stoppen en elke lading naar de beoogde bestemming brengen. Het voltooien van missies is belangrijker dan snelheid.
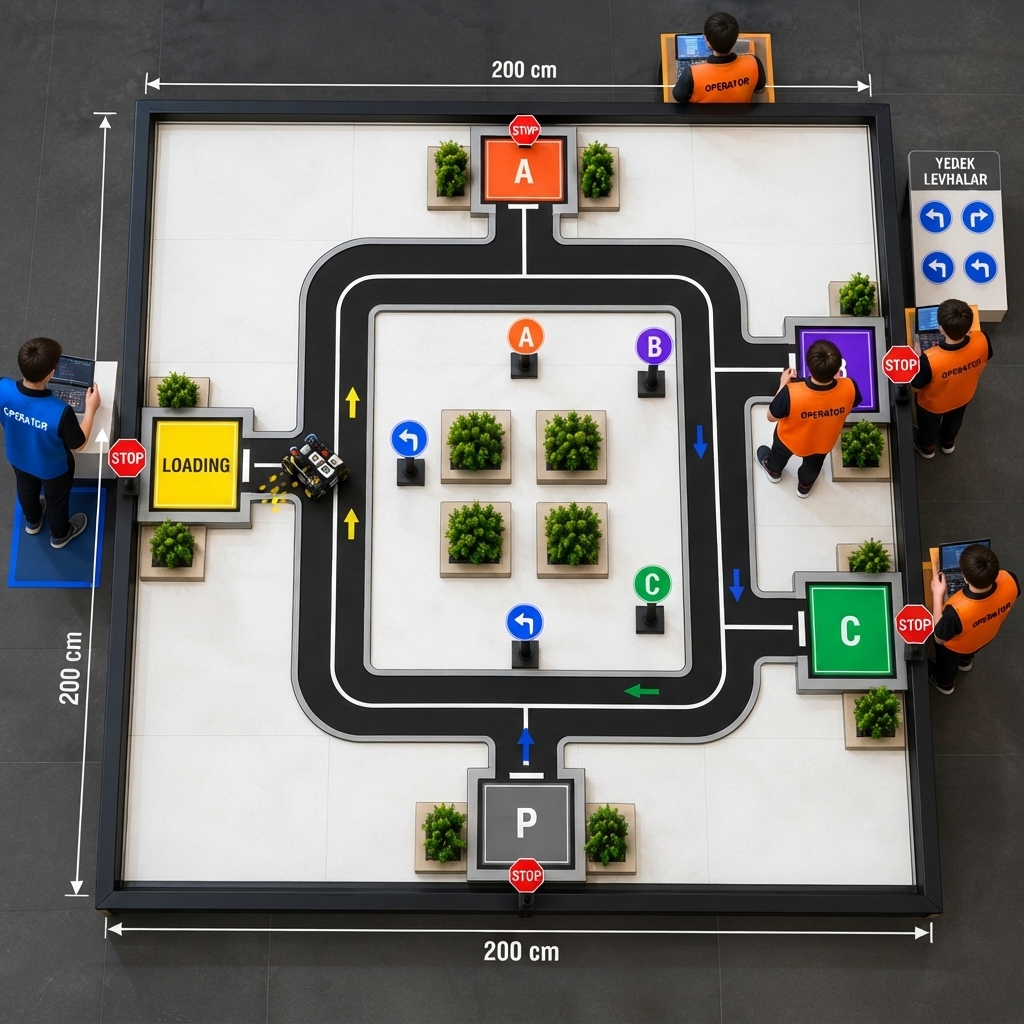
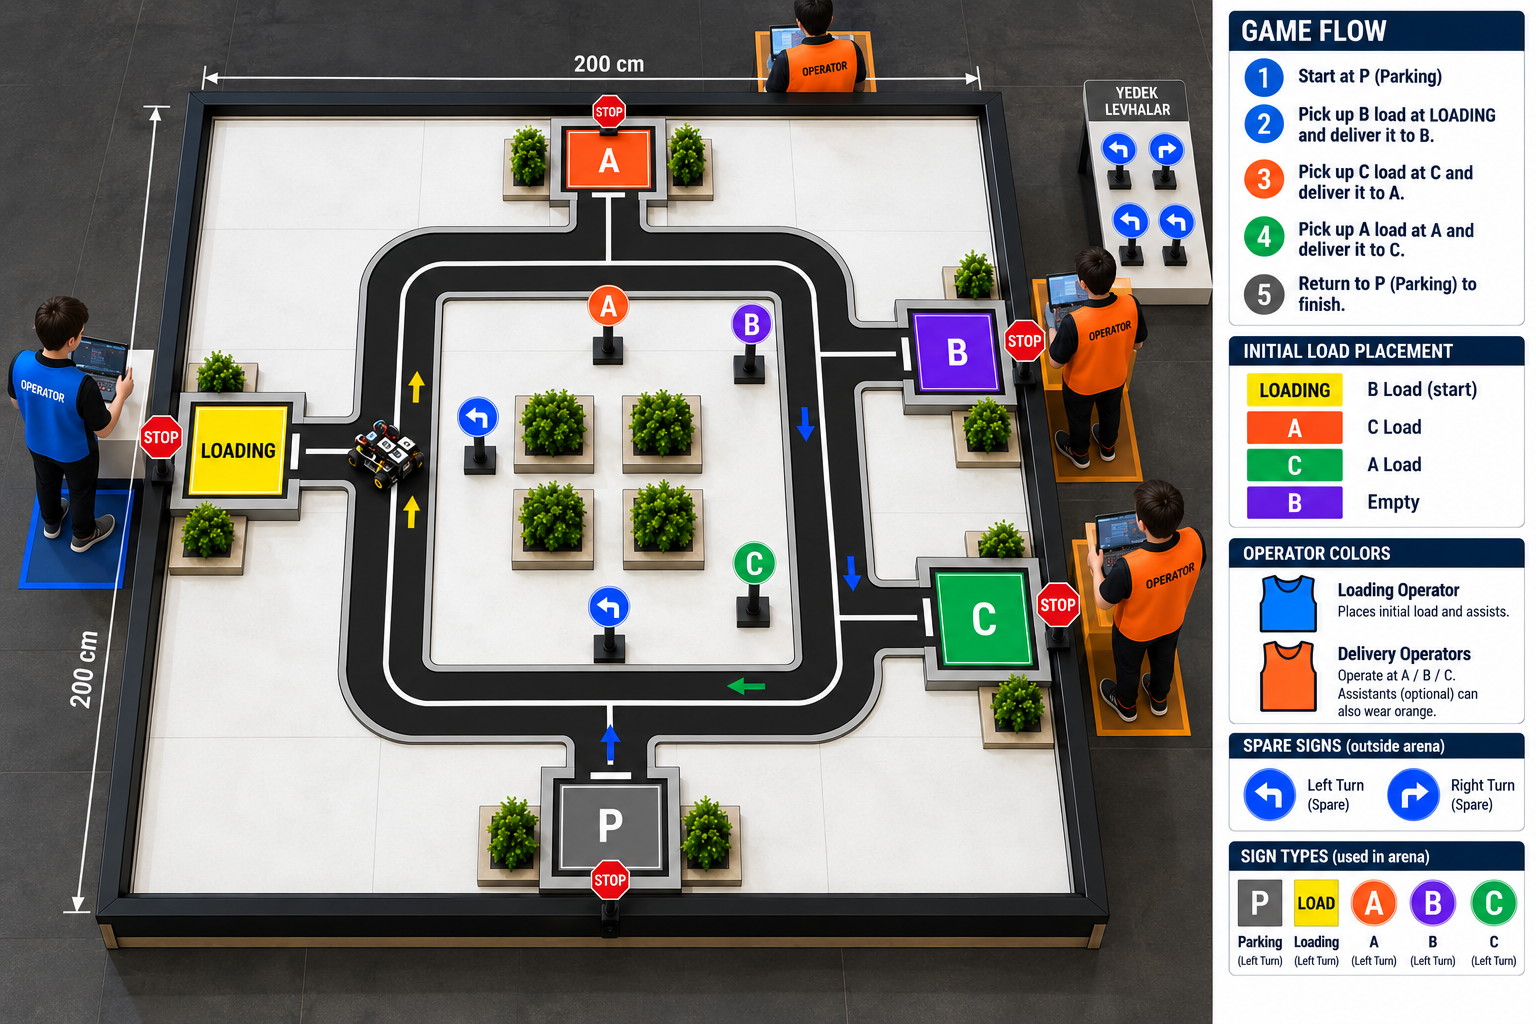
De robot verlaat P autonoom en bereikt Loading. Menselijke interactie begint pas na een geldige aankomst op het station, een stop van minimaal twee seconden, de RED-status en autorisatie van de scheidsrechter.
De leerlingen laden B-vracht en tonen de B-bestemming. De robot geeft de status van de bestemming weer, gehoorzaamt de borden LINKS/RECHTS en rijdt autonoom naar B.
Bij B vracht B lossen en vracht A laden; bij A wordt vracht A gelost en vracht C geladen. Studenten mogen alleen de geautoriseerde stationinteracties uitvoeren. Ze kunnen de borden niet veranderen terwijl de robot beweegt.
Na het lossen van C-lading, toon P/HOME. De robot keert terug naar P, voltooit het parkeren en signaleert WIT. De klok omvat elke laad-, herkennings- en herstelactie.
| Taak | Punten |
|---|---|
| P naar Laden | Tot 10 |
| Levering aan B | Tot 25 |
| Levering aan A | Tot 25 |
| Levering aan C | Tot 25 |
| Keer terug naar P | Tot 15 |
| Eén run / beste twee gecombineerd | Maximaal 100/200 |
Scores onderscheiden bestemmingsherkenning met correcte RGB, borduitvoering, stationinvoer, wettelijke STOP en vrachtaflevering. Alleen al het aanraken van een grens is geen legale aankomst van vracht. Volledige en gedeeltelijke toegangsscores zijn alternatieven. De twee beste netto runs worden opgeteld; De banden houden eerst rekening met minder terugvorderingen, meer voltooide leveringen en meer volledige inschrijvingen, voordat ze later aan de hand van de regels voldoen.
RGB-statussen zijn ROOD voor STOP, GEEL voor Laden, GROEN voor B, ORANJE voor A, BLAUW voor C en WIT voor P/HOME. Deze statuskleuren zijn niet de achtergrondkleuren van het station.
Stationsoperatoren mogen de gestopte robot laden, lossen, roteren/oriënteren en goedgekeurde commando's geven, alleen na de wettelijke stopvoorwaarden en toestemming van de scheidsrechter. De robot kan tijdens een run niet langs de route worden gedragen, opnieuw worden geprogrammeerd of opnieuw worden gekalibreerd.
Elke run moet door het team worden geregistreerd. Tijdens de beweging is geen extern elektronisch rijden of fysieke/verbale sturing toegestaan. Studenten bespreken de score met de scheidsrechter; mentoren mogen tijdens een run niet betreden of tactische assistentie verlenen.
Oefen de volledige vrachtketen, zichtbare RGB-statussen en een herhaalbare stop van twee seconden. Controleer wat telt als volledige toegang tot het station en oefen de Recovery Card-procedure. Alle deelnemers en mentoren moeten het officiële reglement lezen en volgen.
Bekijk de officiële regels, beoordelingscriteria en projectvereisten.