阅读课程。 找到你自己的方式。
想象一下,一架无人机必须在没有飞行员驾驶的情况下找到自己的路线。您的团队开发了一个飞行机器人,它可以观察下面的线路,识别路线并引导自己通过大门。
比赛当天,无人机起飞并尝试完成一系列连续的干净圈数。面临的挑战是,随着航线改变它需要看到的内容和需要飞的地方,让它保持自信地移动。快速的无人机只有在能够保持航线的情况下才有帮助。
学生将编程、传感和飞行控制结合在一起,然后从每次测试中学习,使下一次飞行更加可靠。下面的技术部分解释了课程顺序、限制和评分;在准备参赛之前请阅读官方规则手册。
自主无人机 要求
无人机在保护区内沿5厘米线飞行,飞行高度为30-200厘米。它在起飞后仅使用自己的传感器和软件;禁止外部引导、数据传输和参数更改。
尺寸是在螺旋桨展开时测量的。螺旋桨护罩是强制性的,紧急停止遥控器只能用于停止飞行。操作人员和助手必须戴防护手套和护目镜。飞行准备包括每次跑步两分钟的试飞和一次三分钟的技术暂停,仅在起飞前和跑步计时器开始前进行。
飞行准备和安全
仅在封闭的安全区域内飞行,并提供安全的螺旋桨保护和健康、牢固安装的电池。当无人机在空中飞行时,将人员留在笼子外。按照裁判员的指示进行紧急关闭和授权恢复。
参与意味着接受官方规则手册。所有团队、导师和学生都应阅读、理解并遵守规则。
比赛场地
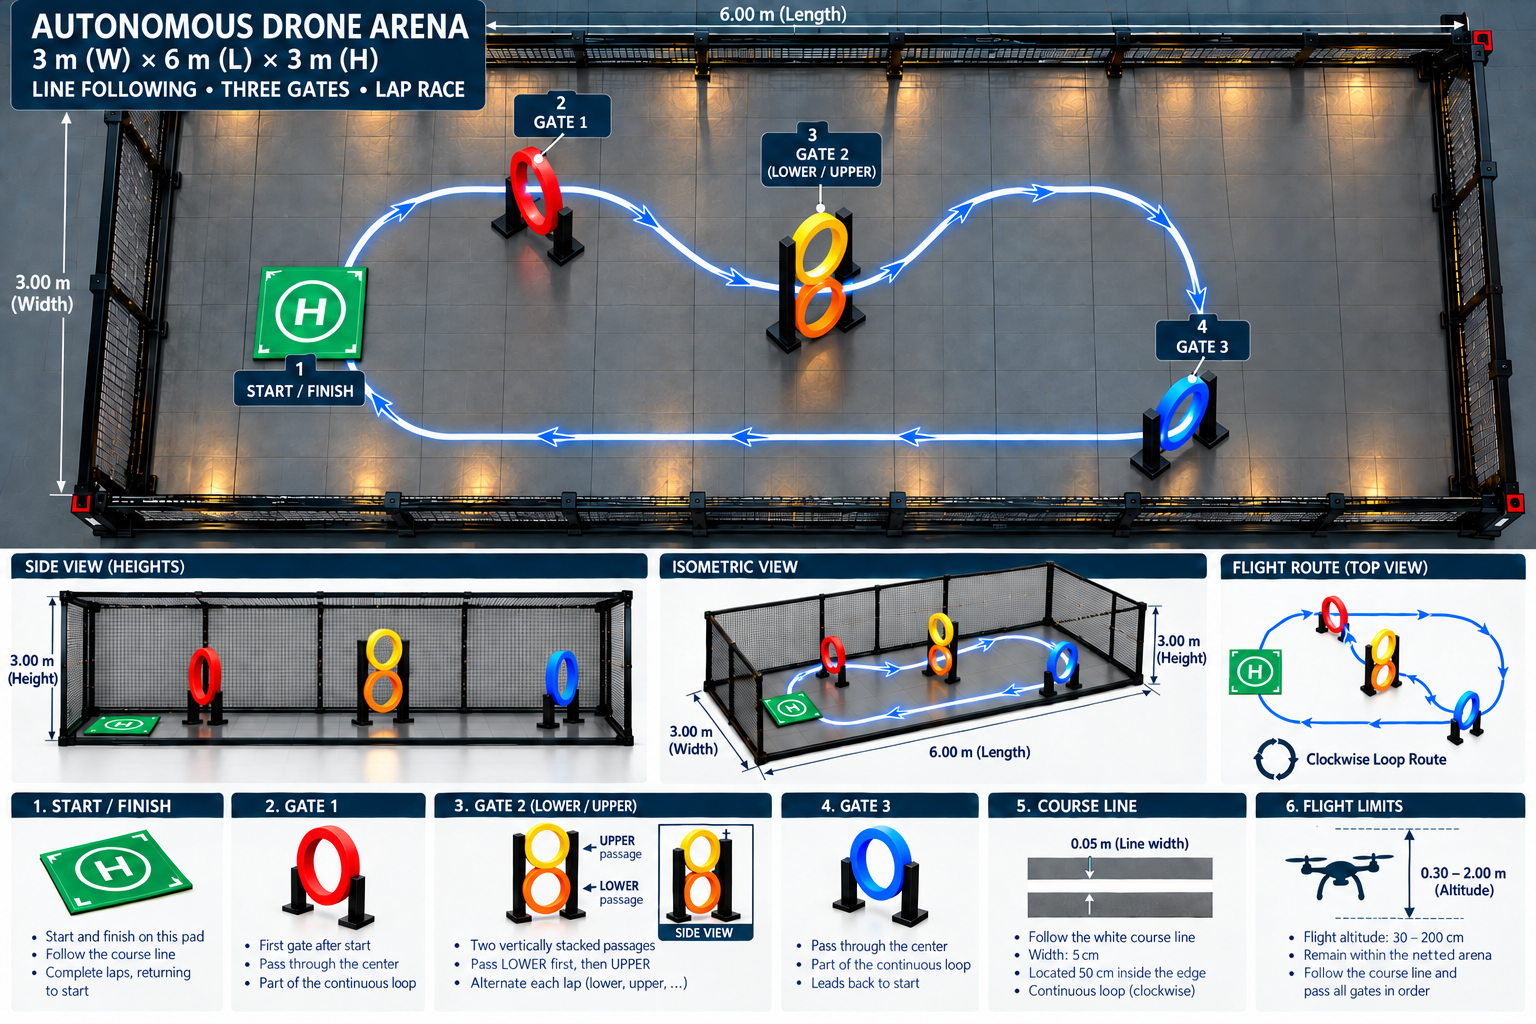
从起飞到干净的一圈
每次跑步从自动起飞开始持续三分钟。碰撞或着陆会重新开始当前航班的圈数;运行时钟继续,并且保留保存先前的有效飞行结果。
自主准备和启动
将无人机放置在裁判指定的起点处。使用 30 秒自主模式设置时间,然后命令起飞。一旦升空,无人机就可以在没有团队定向输入的情况下进行导航。
遵循路线
按照公布的方向沿着 5 厘米线行驶。保持在允许的高度范围内,避免接触大门、障碍物和围栏。
替代中央门通道
每圈通过2号门一次:第一圈使用下层通道,下一圈使用上层通道,然后继续交替。错误通过 2 号门的一圈不计入在内。
完成连续圈数
沿着线路并完成闸门后越过起点,记录一圈。在剩余时间内构建最长的不间断序列。
安全恢复并保持最佳结果
碰撞或着陆后,等待螺旋桨停止并获得裁判许可后才能回收。如果安全的话从头开始重新启动。仅活动圈数计数器重置;单独的航班永远不会加在一起。
结果如何计算
该类别衡量的是连续圈数,而不是货物或登机口奖励积分。巡线无人机排名第一;无法遵循路线的自主无人机排名低于他们。
| 标准 | 结果 |
|---|---|
| 1个有效电路 | 1 圈 |
| 跑步成绩 | 运行中单次飞行的最高不间断圈数 |
| 团队得分 | 三个官方跑分中最高的 |
| 第一场抢七局 | 第二好的跑步成绩 |
| 进一步的抢七局 | 最佳运行中最后一圈完成时间较短,然后检查质量较低,然后由主裁判决定或抽签 |
重置、无效圈数和停止运行
碰撞、着陆或错误的登机门通道
碰撞或地面接触会重置当前航班的圈数计数器,并需要从一开始就安全地重新启动。早期有效的飞行记录仍然保留。使用错误的 2 号门通道只会导致该圈无效。
时钟继续起飞后外部控制
远程指导、外部数据传输或参数更改使跑分归零;重复会导致类别取消资格。跑步开始后将无人机带到区域外也会使该跑步得分为零。
跑分 0飞行不安全或部件脱落
零件脱落或离开赛道导致跑步结束;除非有单独的制裁,否则有效的早期航班结果将被保留。超速或高度违规会收到警告,如果重复,则跑步结束。缺少螺旋桨护罩会妨碍飞行批准。
安全停止/检查失败